VSCode와 Google Antigravity 확장을 만들었습니다

완료했습니다.
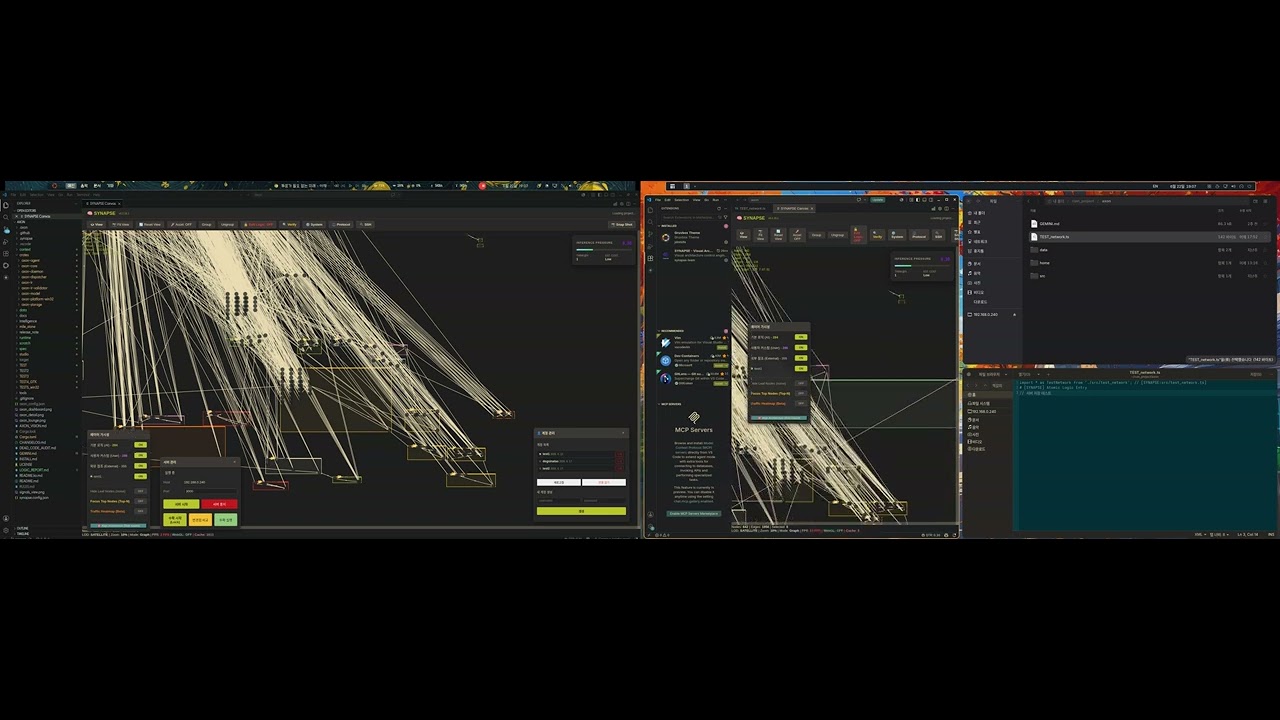
시냅스에서 서버를 열고 네트워크를 통해 클라이언트가 접속합니다.
서버에서 클라이언트의 파일을 확인, 수정, 저장하고 클라이언트의 모든 파일을 서버의 안전한 폴더에 그대로 복사해옵니다. 물론 복사할 파일들을 선택할 수 있습니다.

기본적인 기능들은 끝났고 남은 건 서버에 클라이언트가 접속한 상태에서도 가상 디버깅 가능하도록 만드는 겁니다. 이것만 마치면 나머지는 사용해보고 수정해야 할 거 같네요.
버그 찾아보고 구현안된 것들이 있으면 그대로 릴리즈하려고 합니다.

하는 김에 harvest 과정에서 Client화면에 Lock을 걸었습니다.

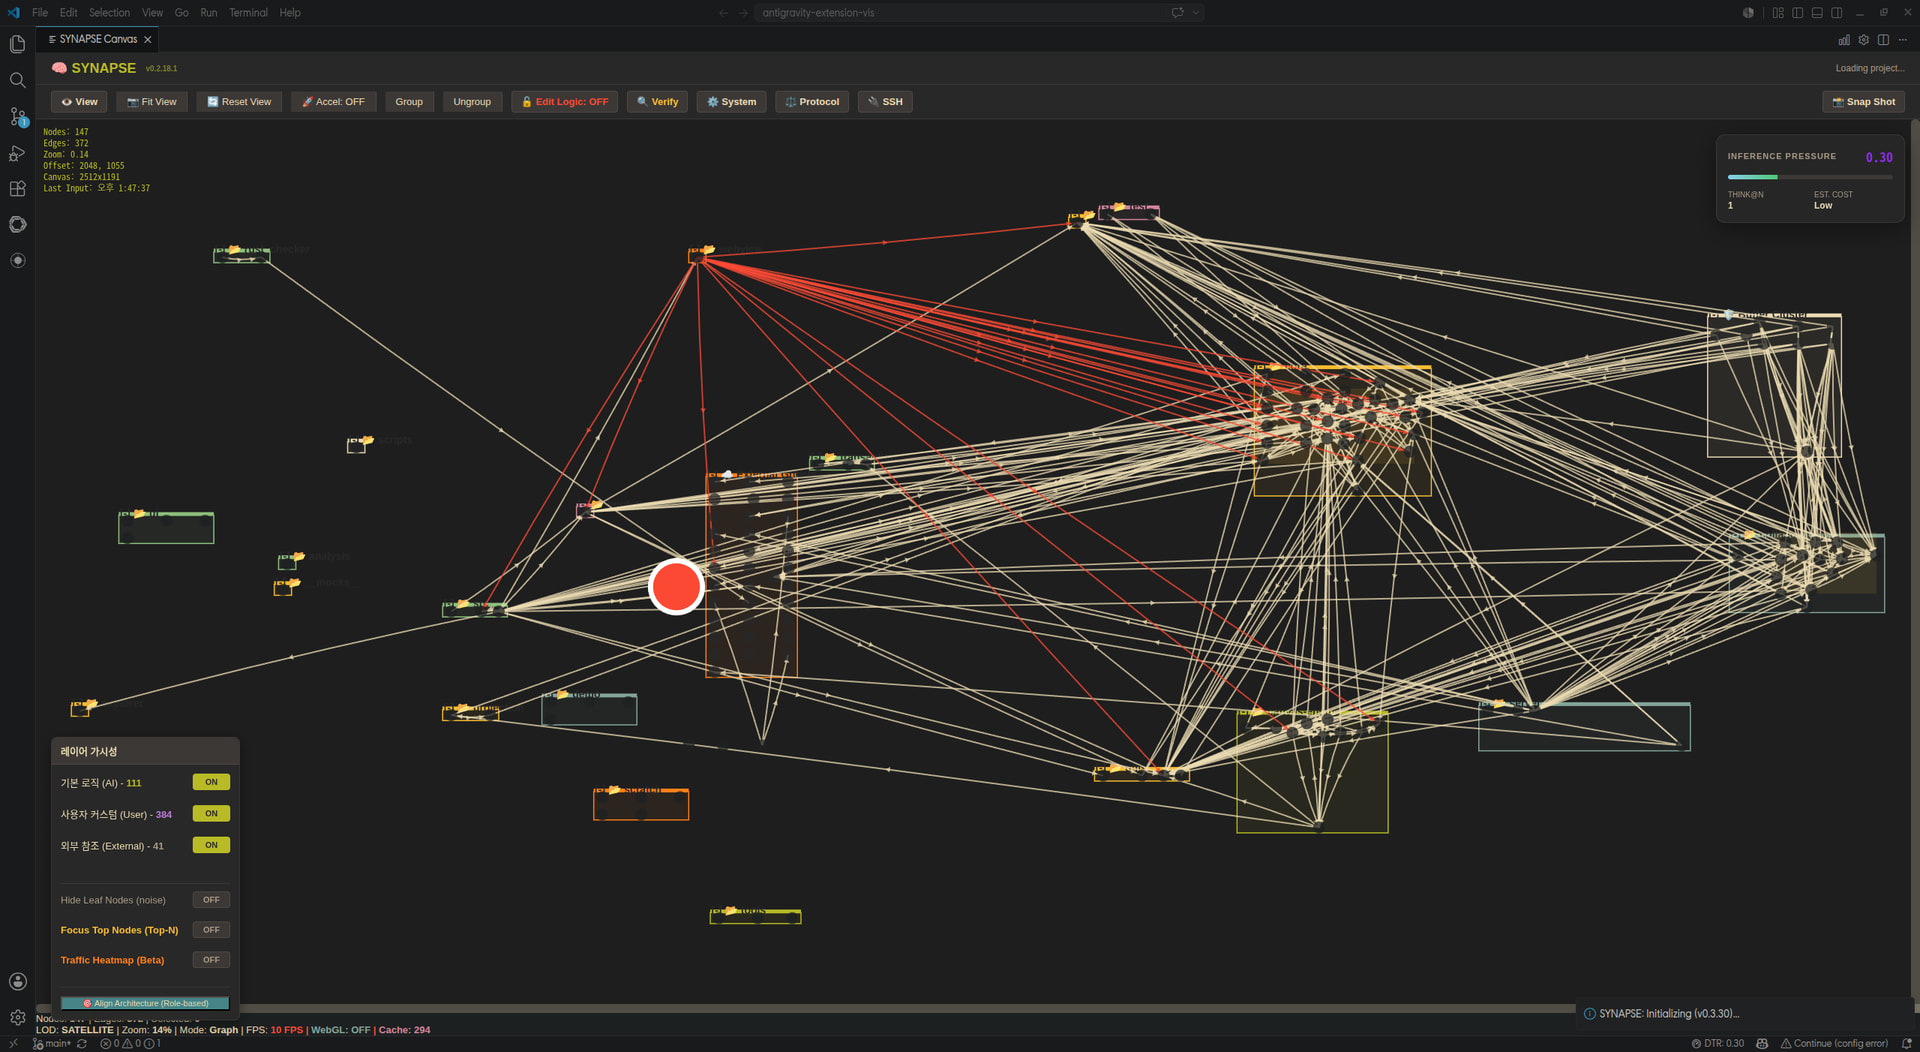
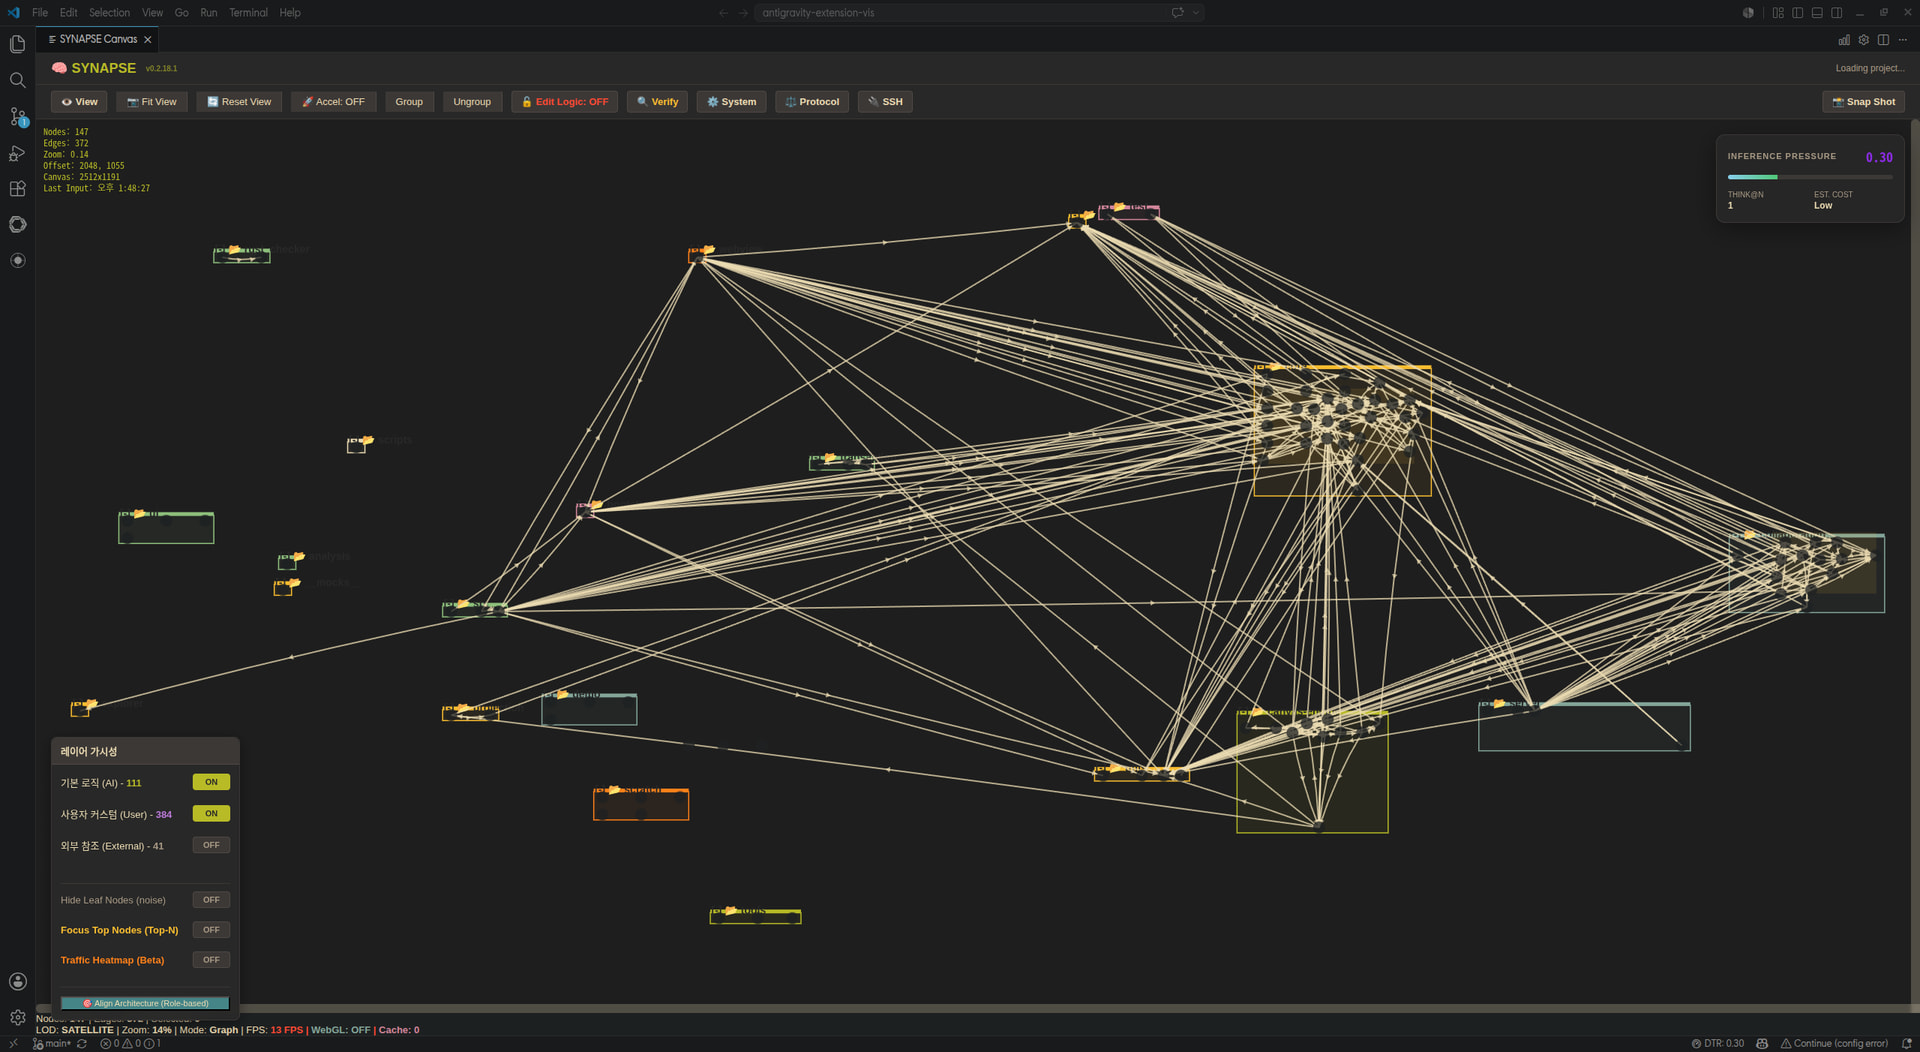
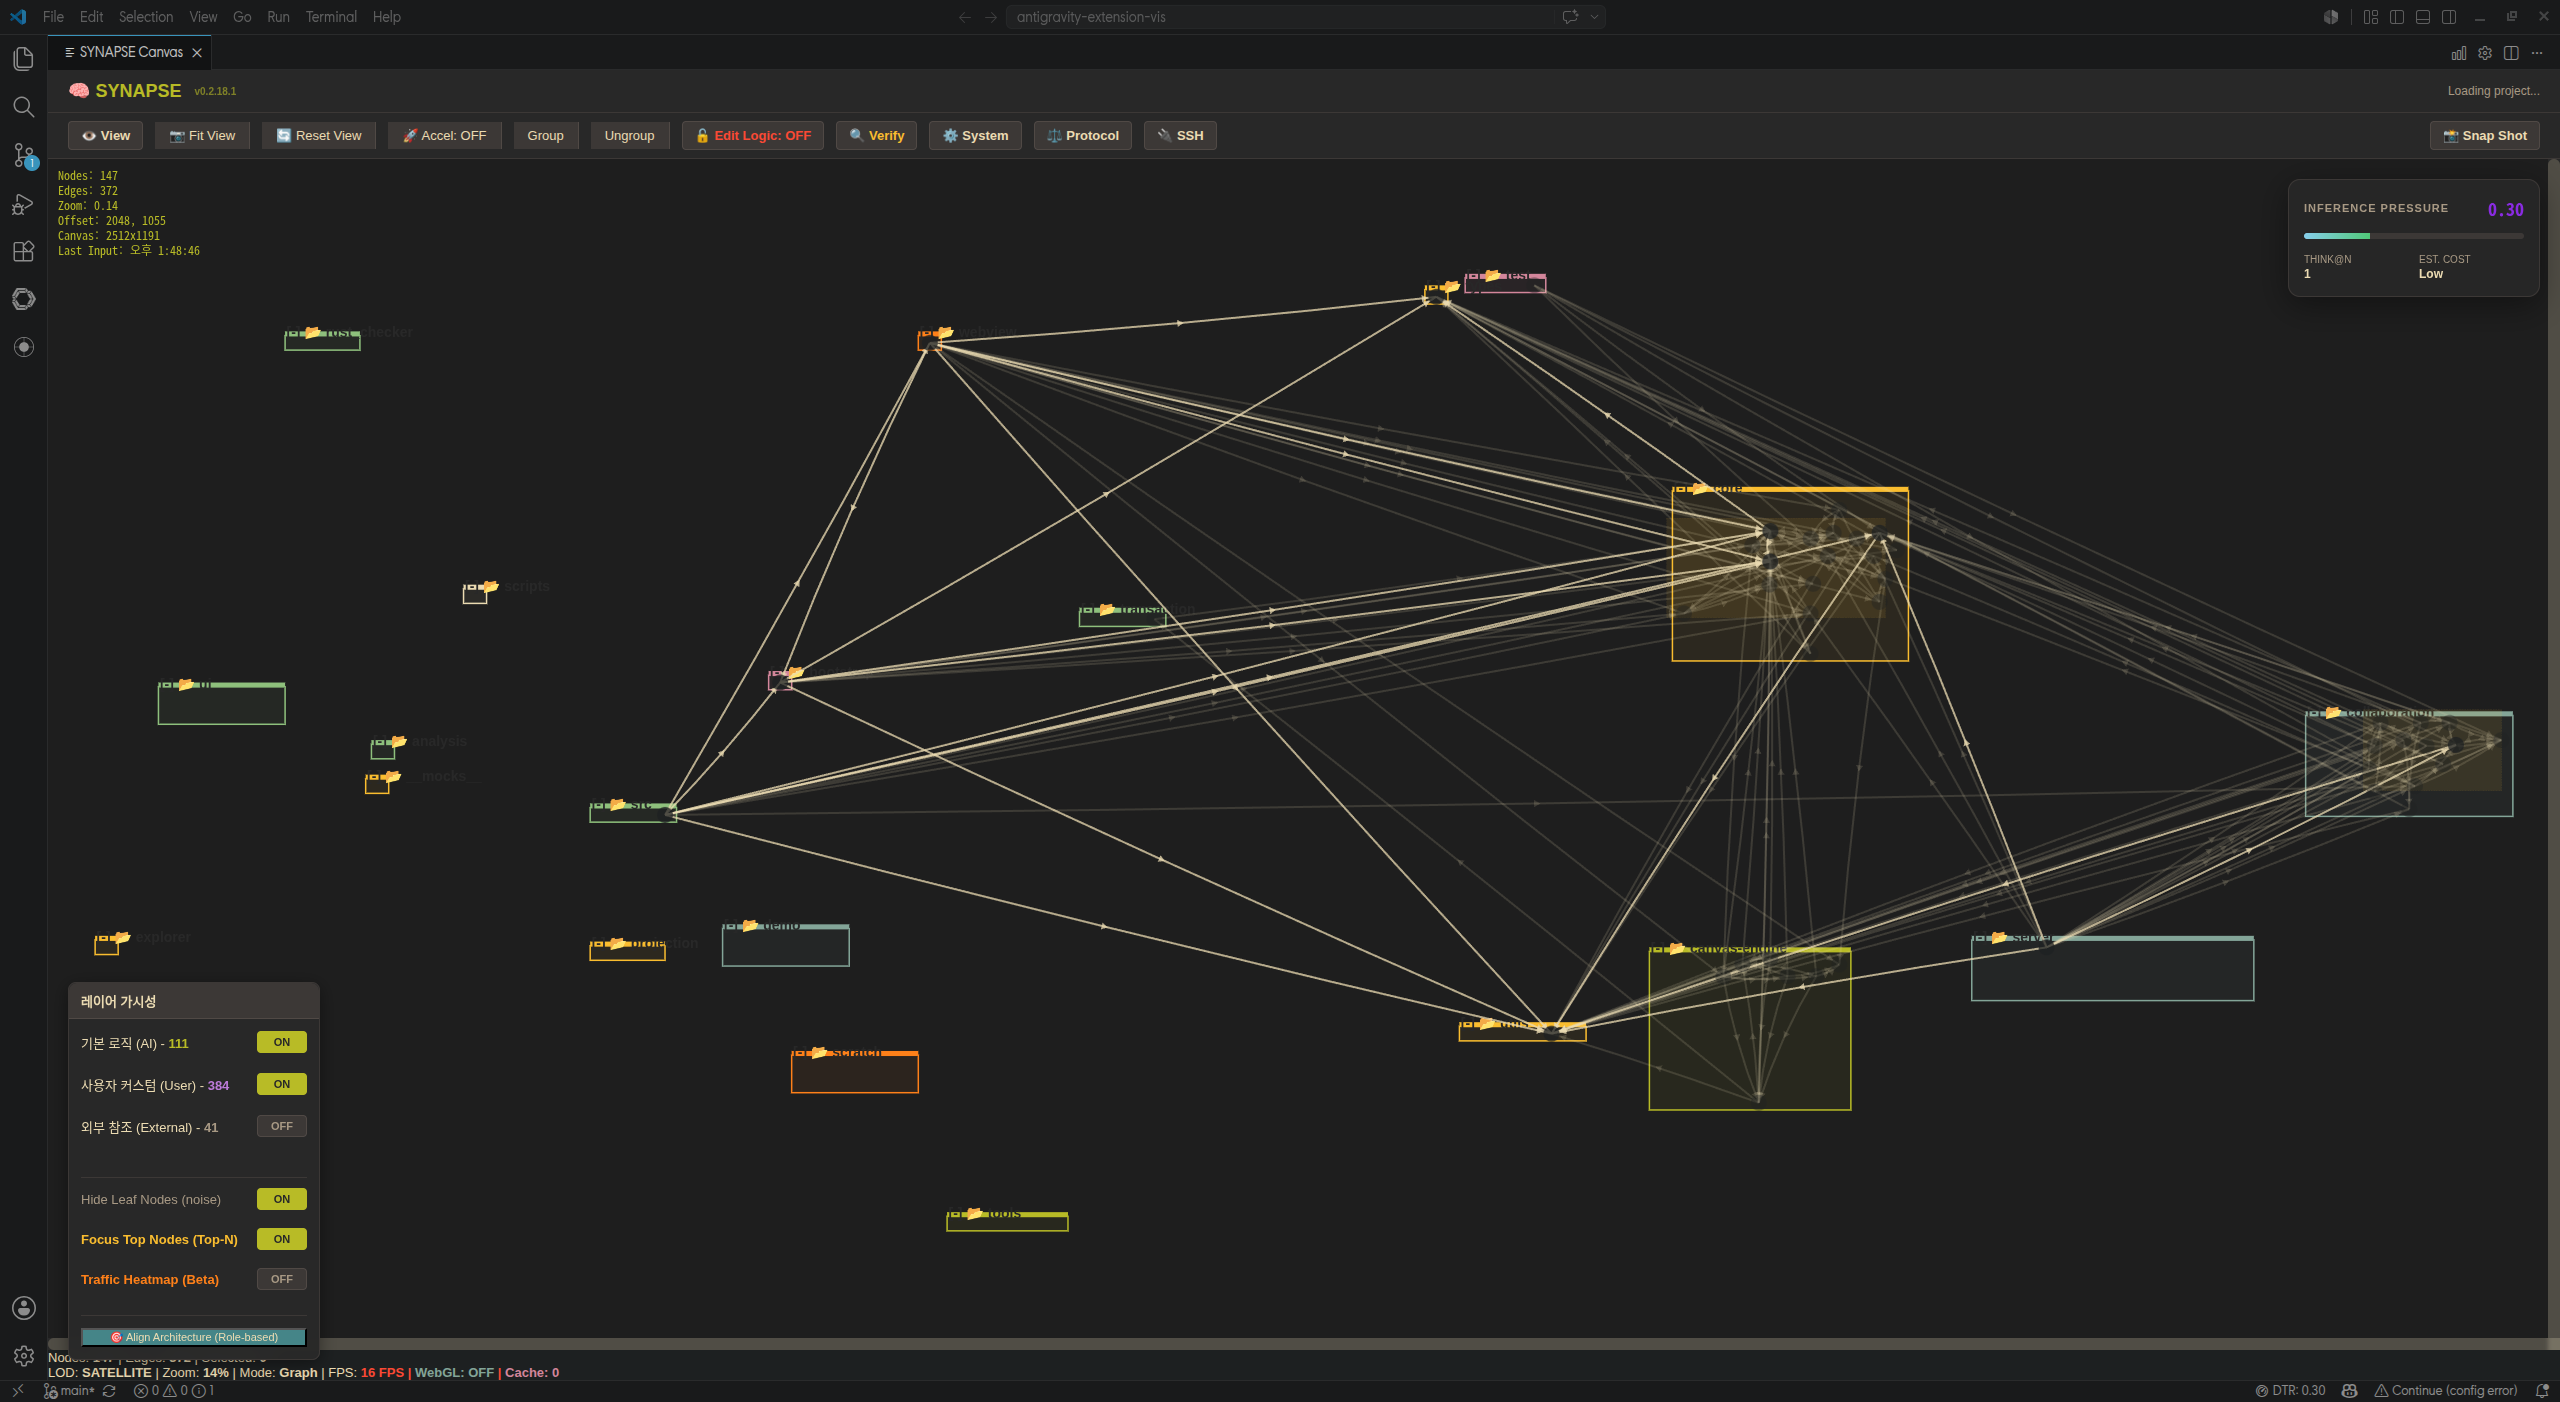
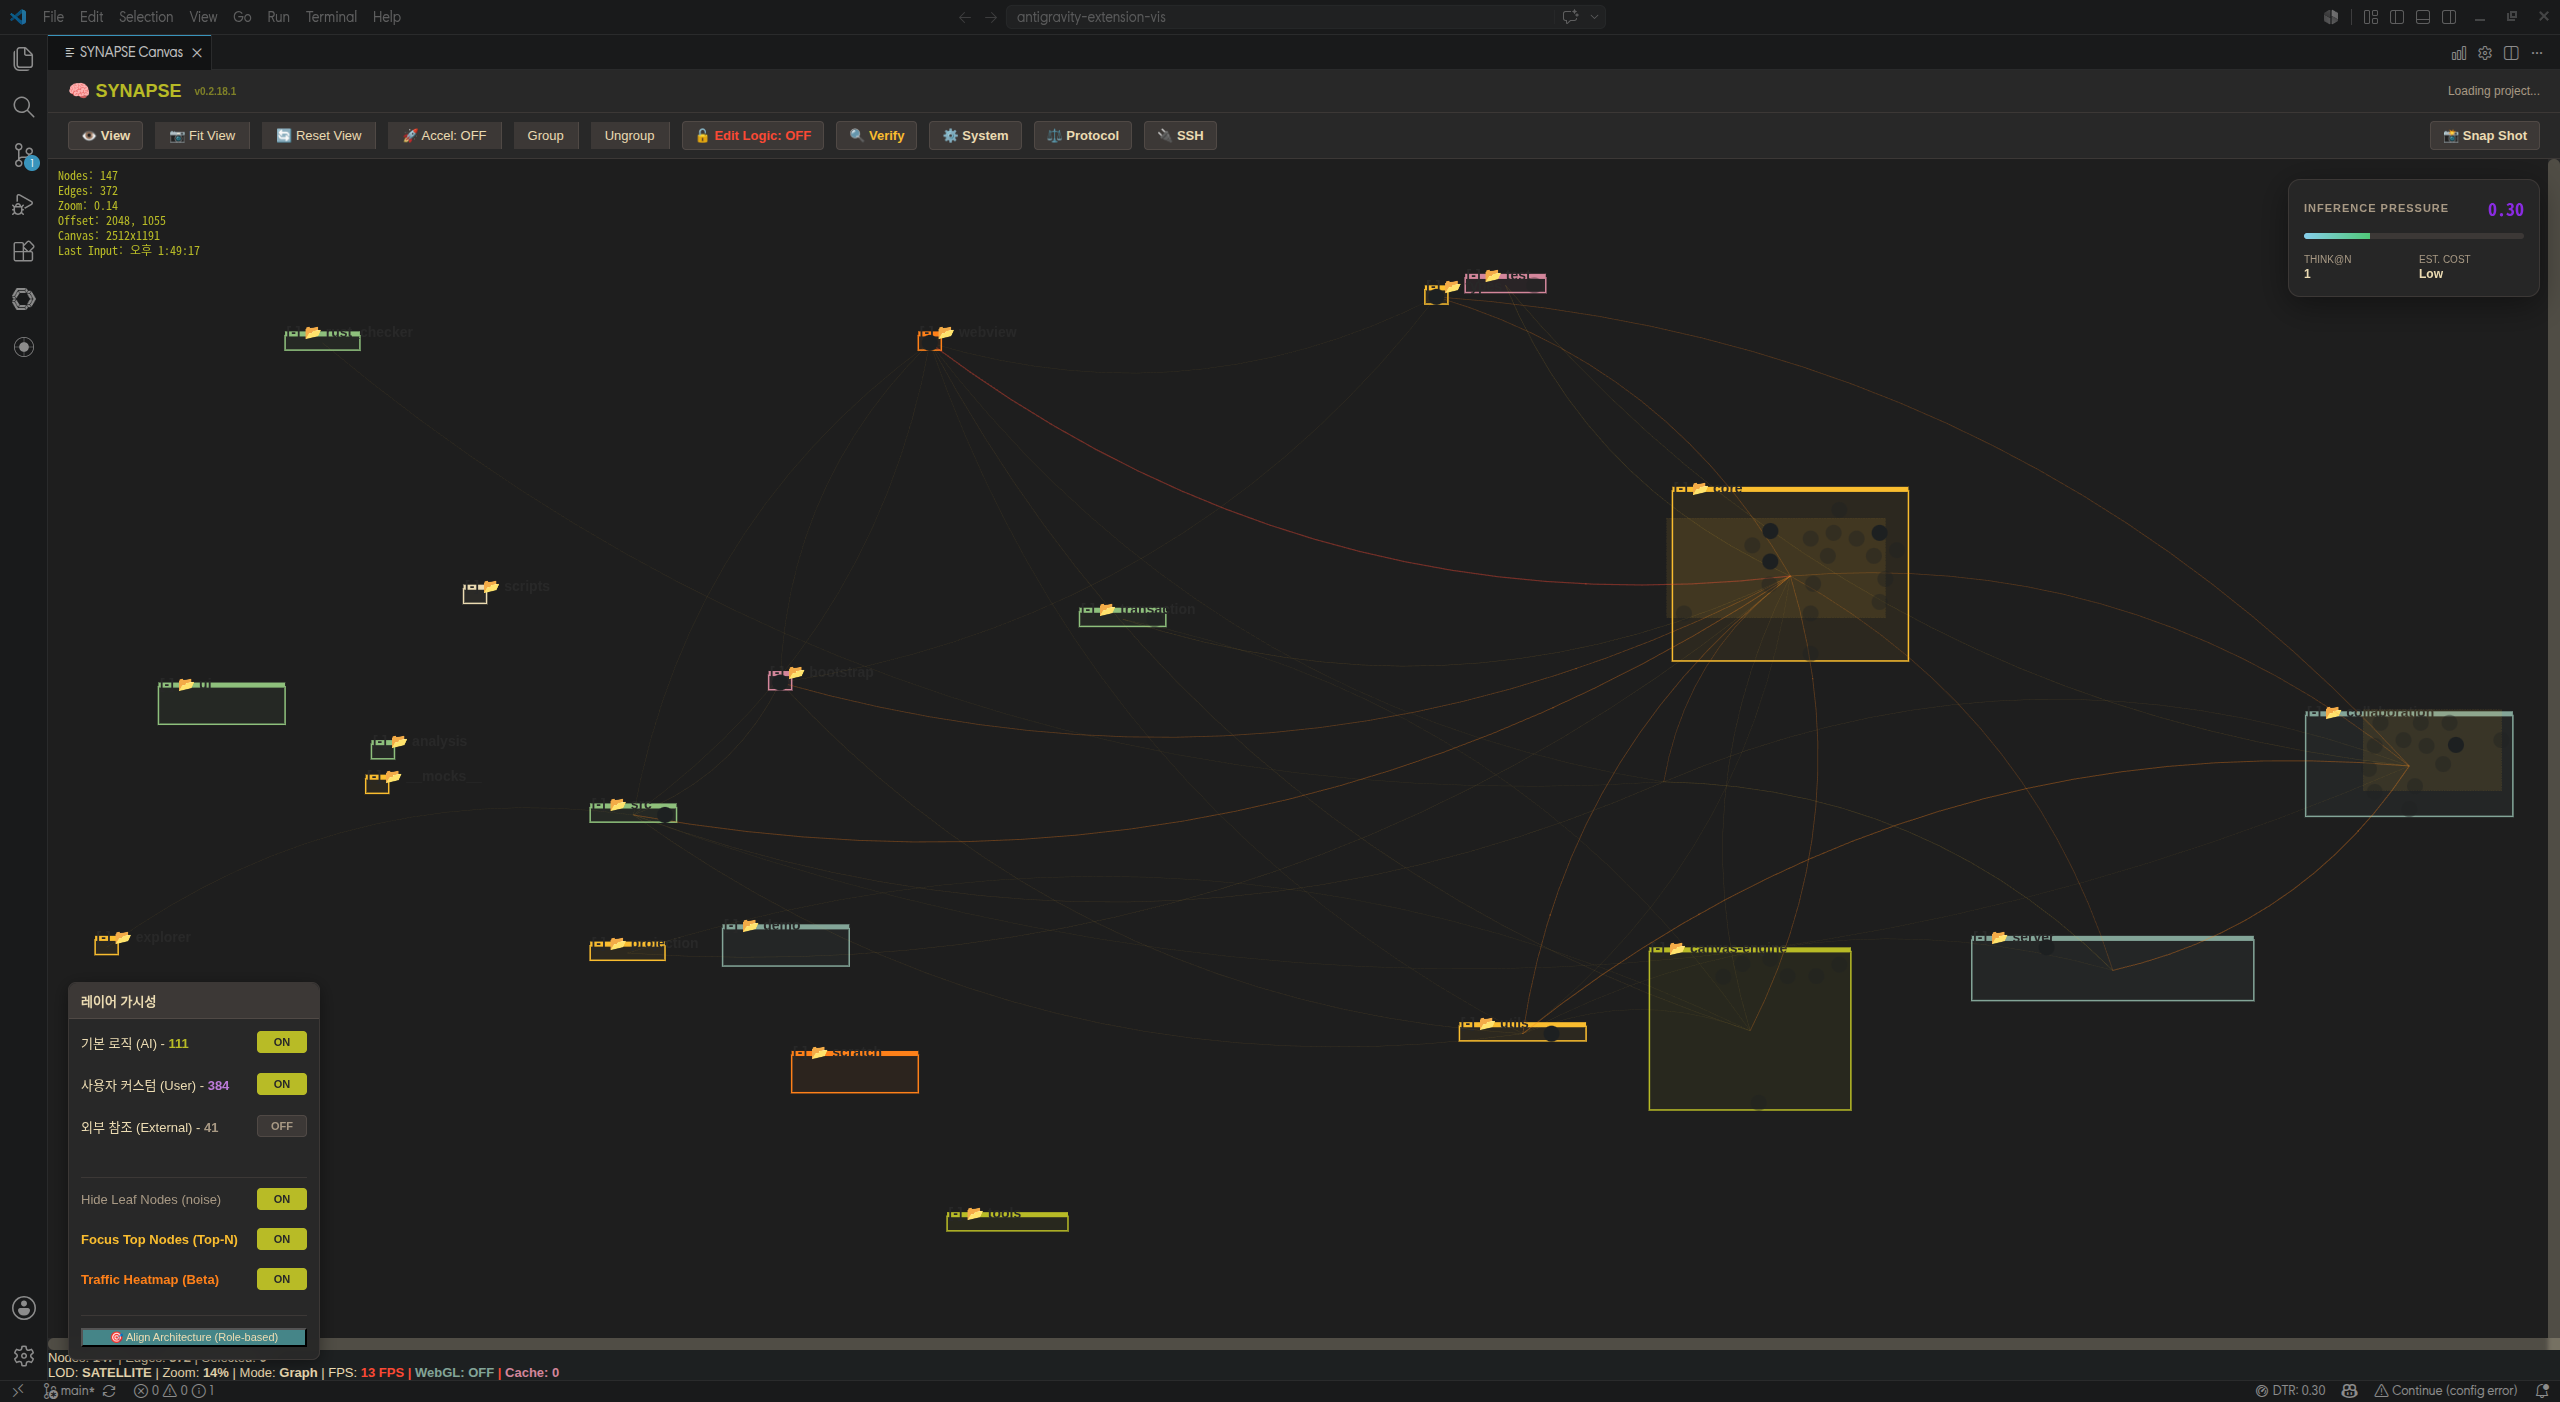
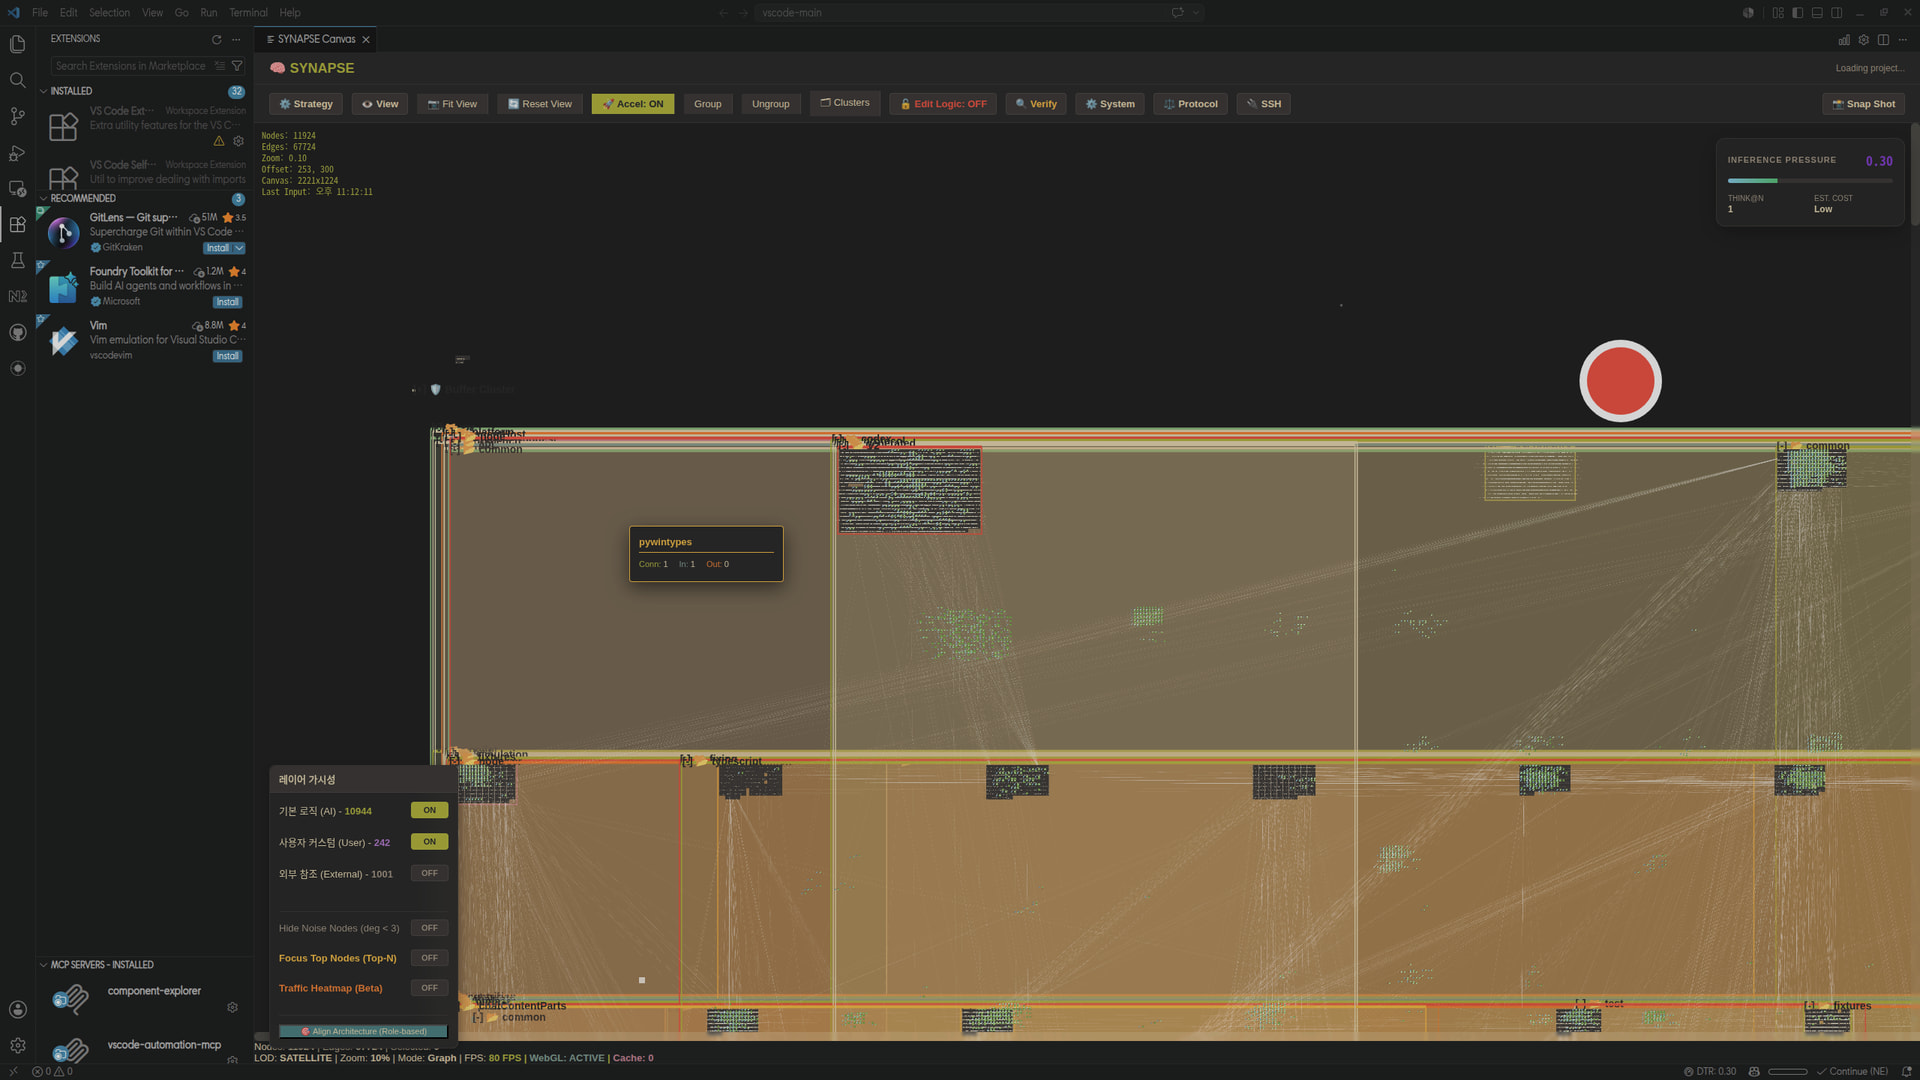
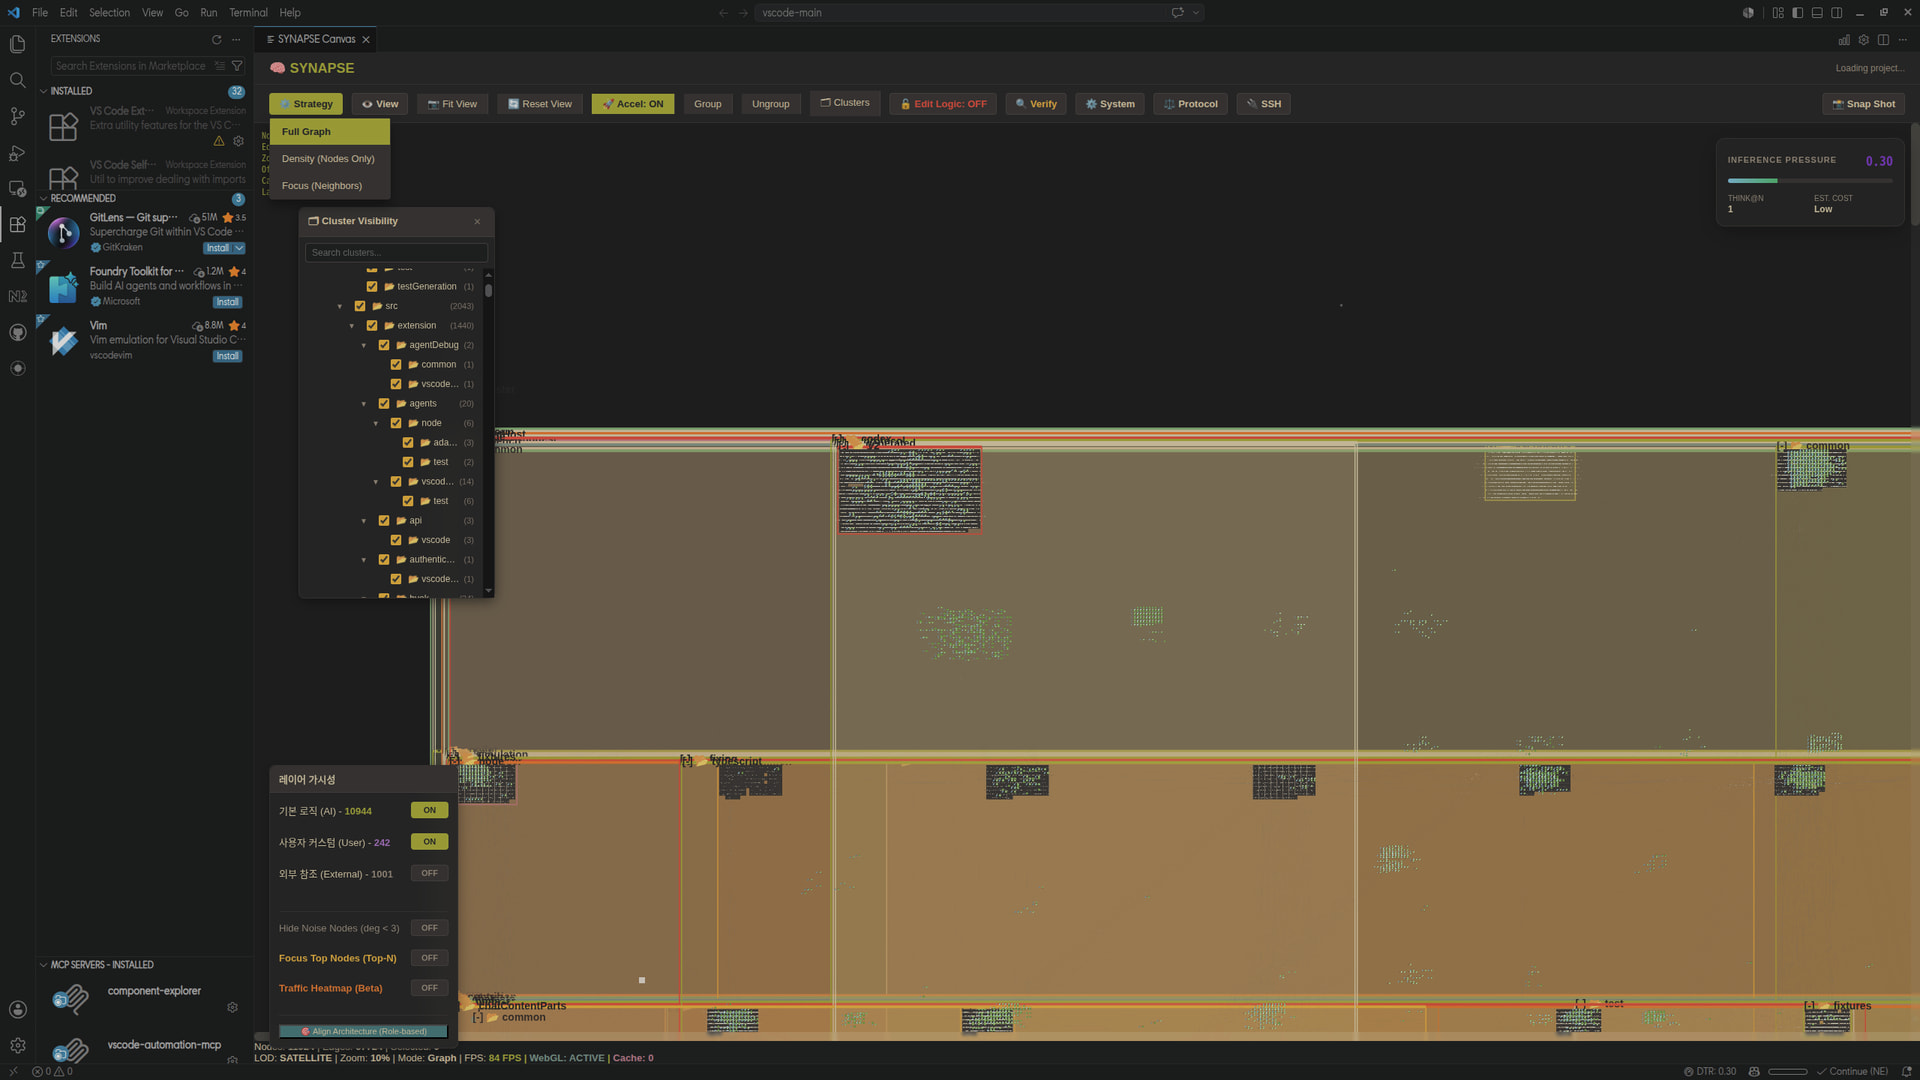
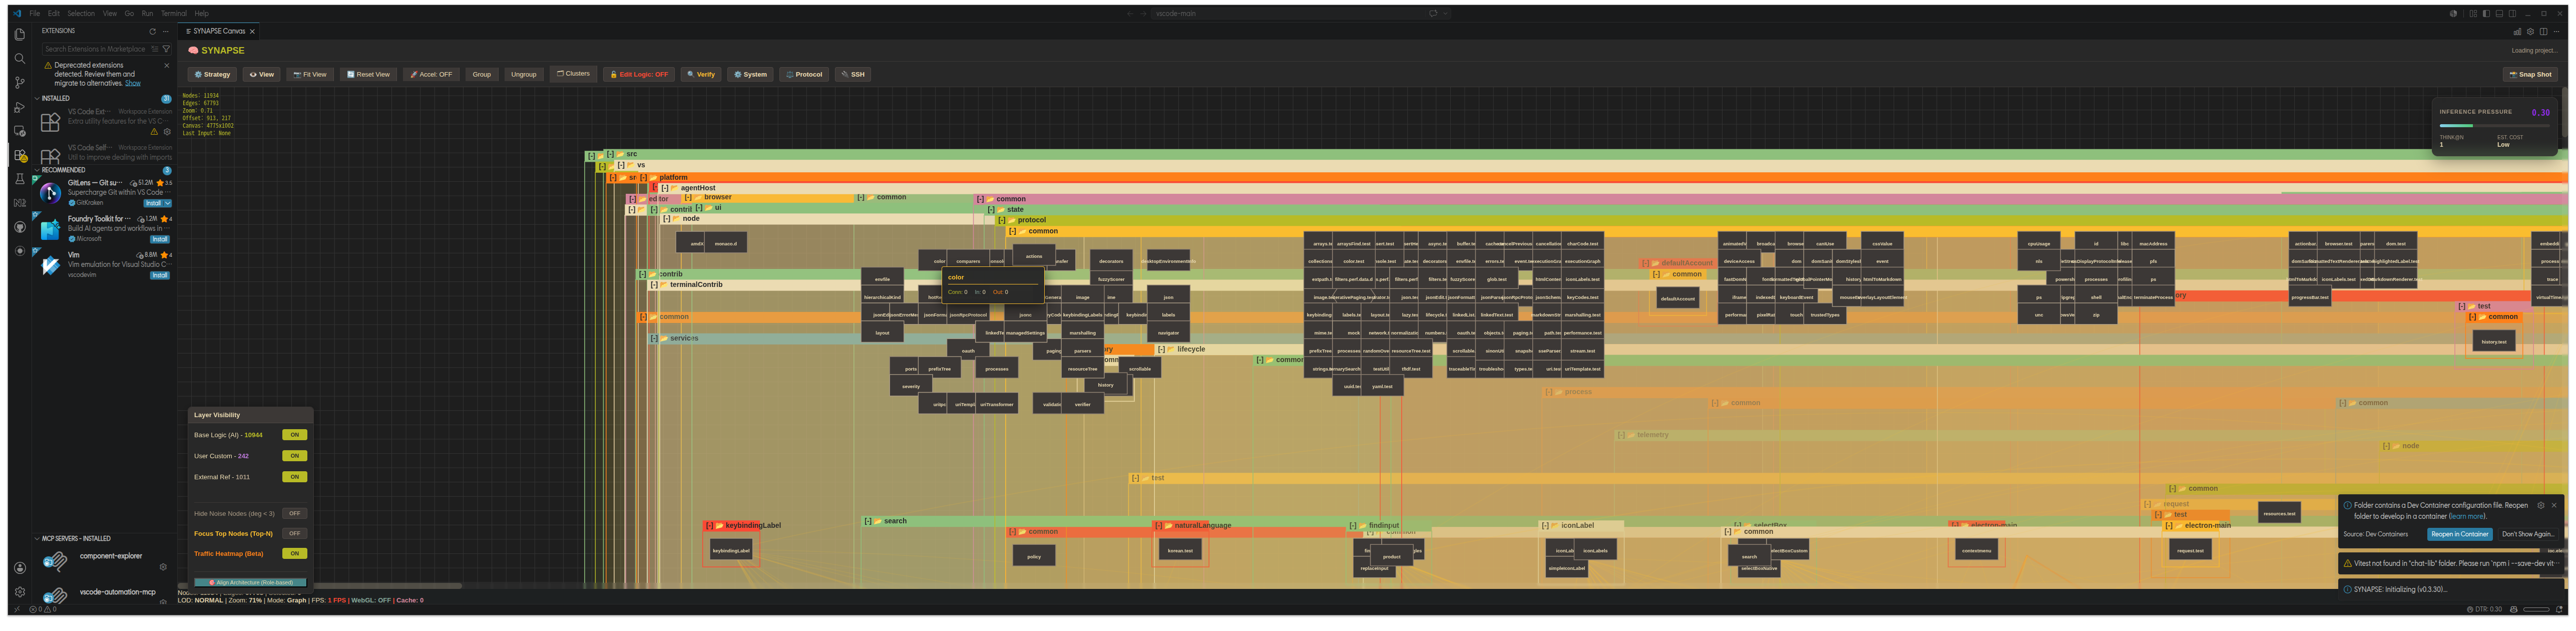
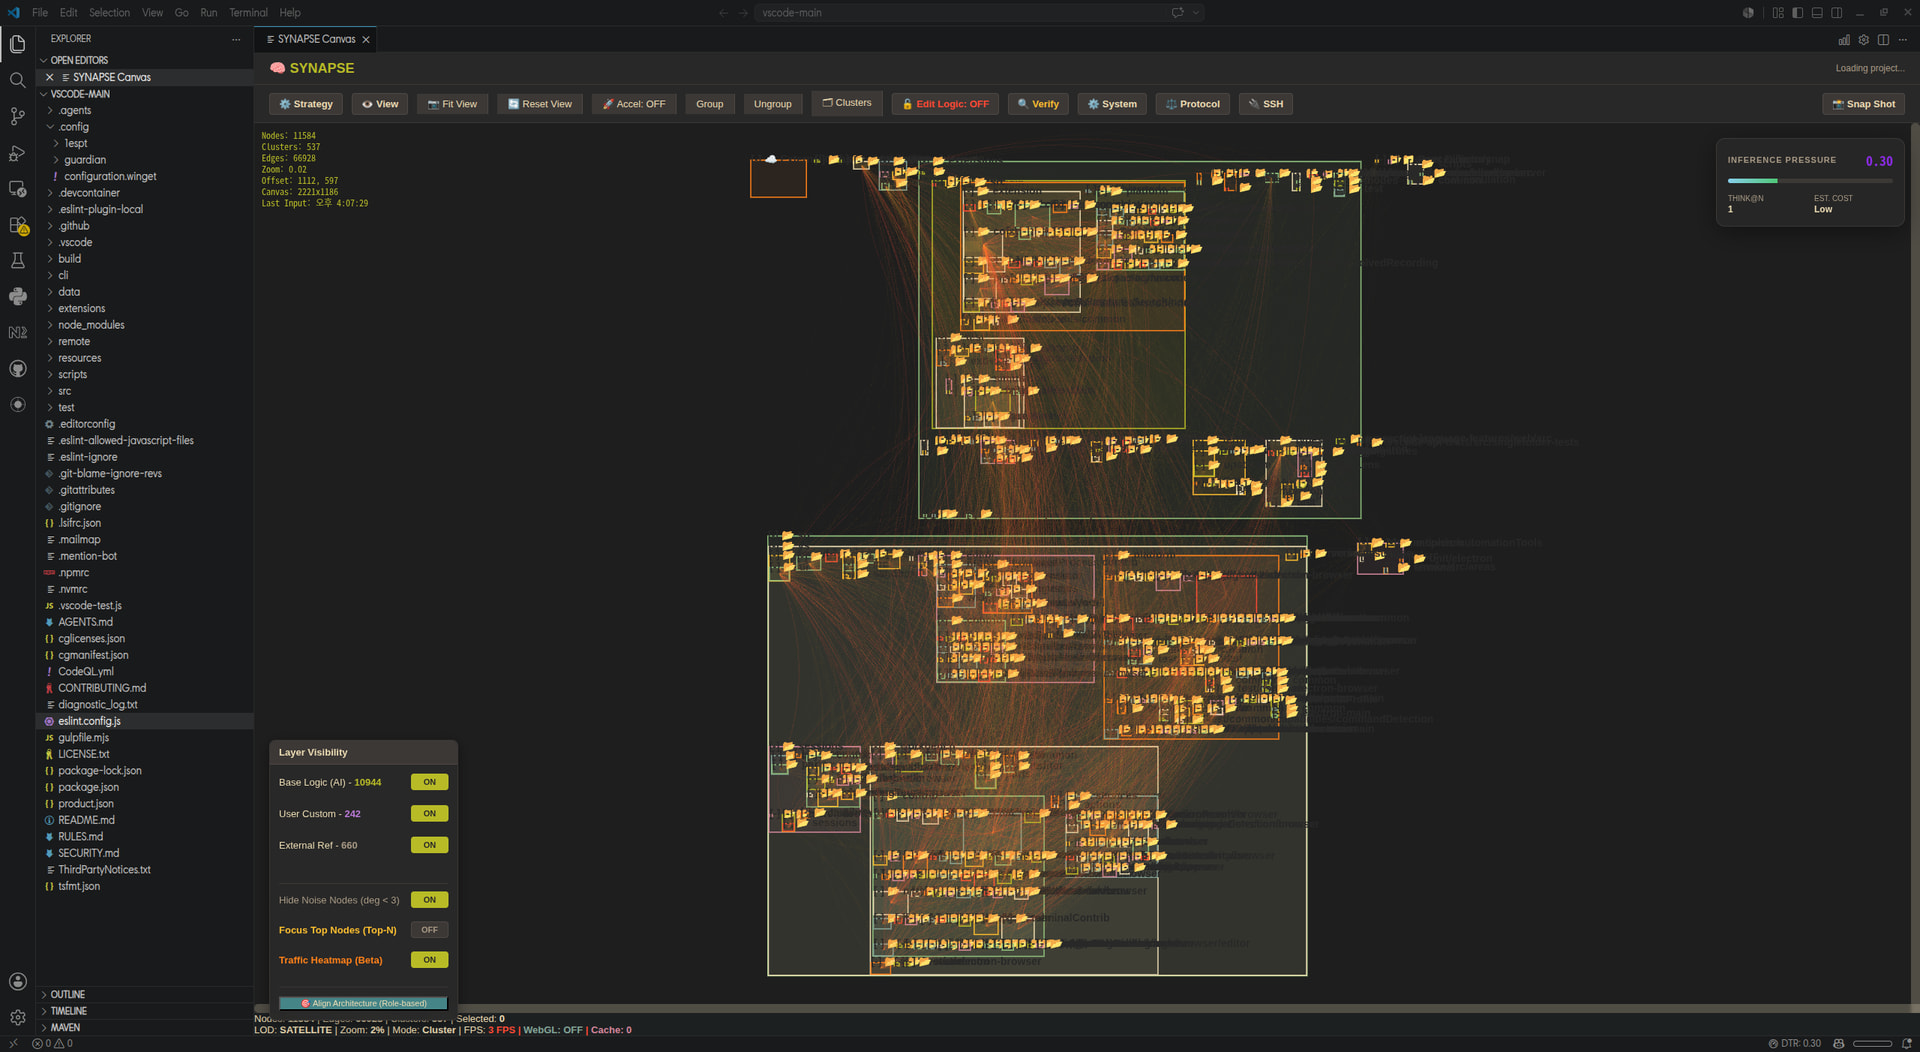
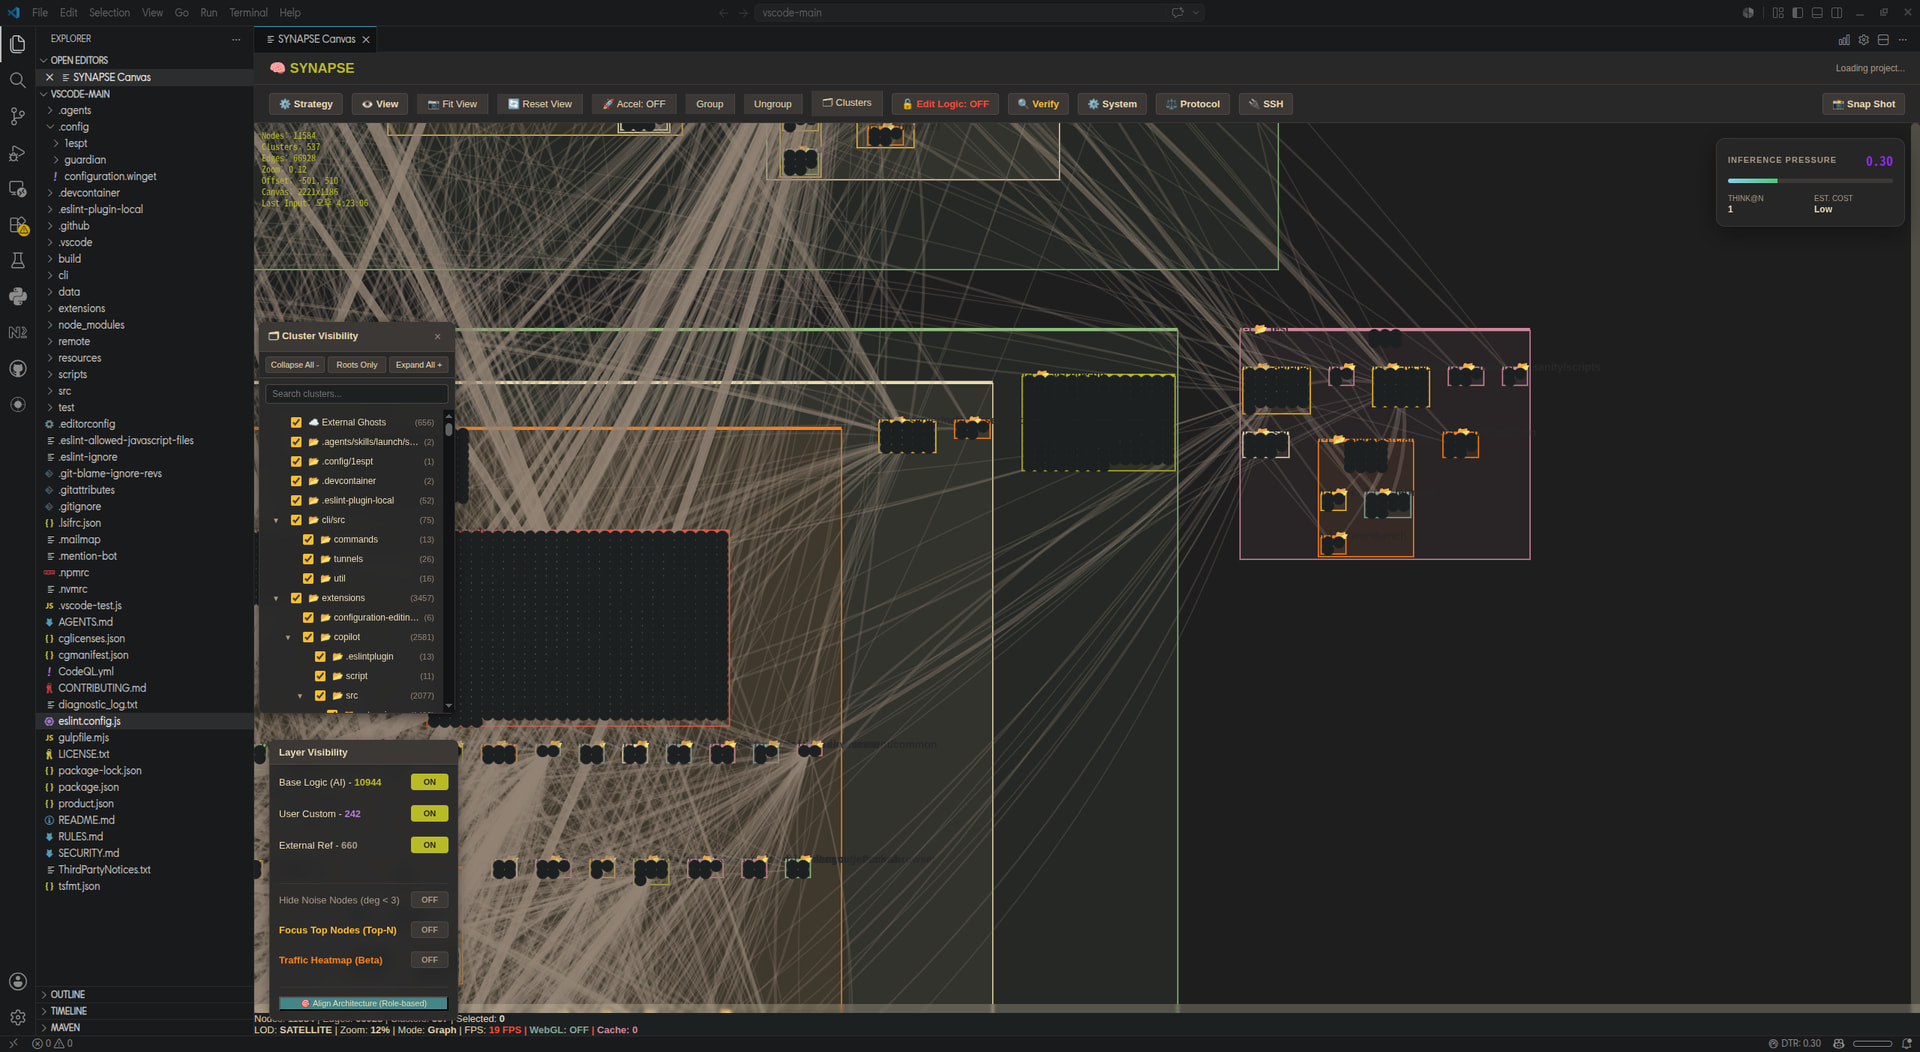
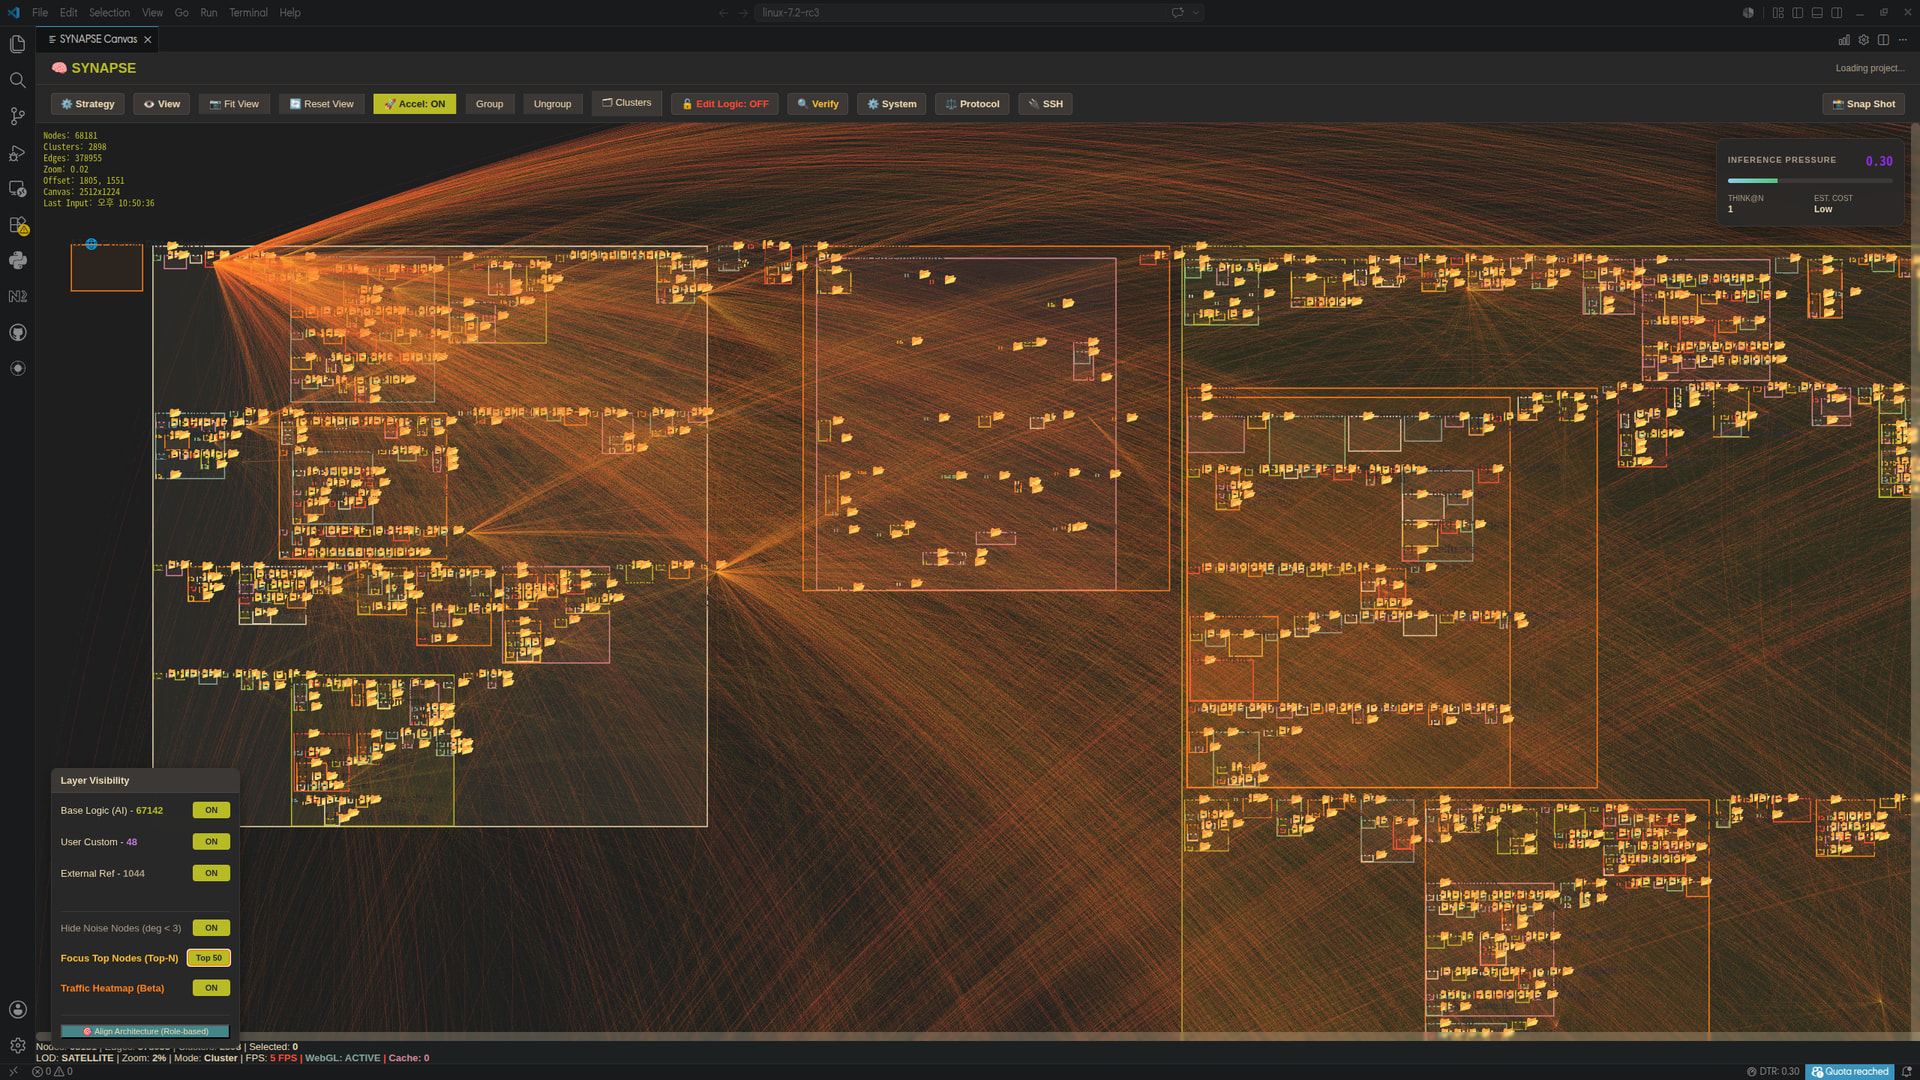
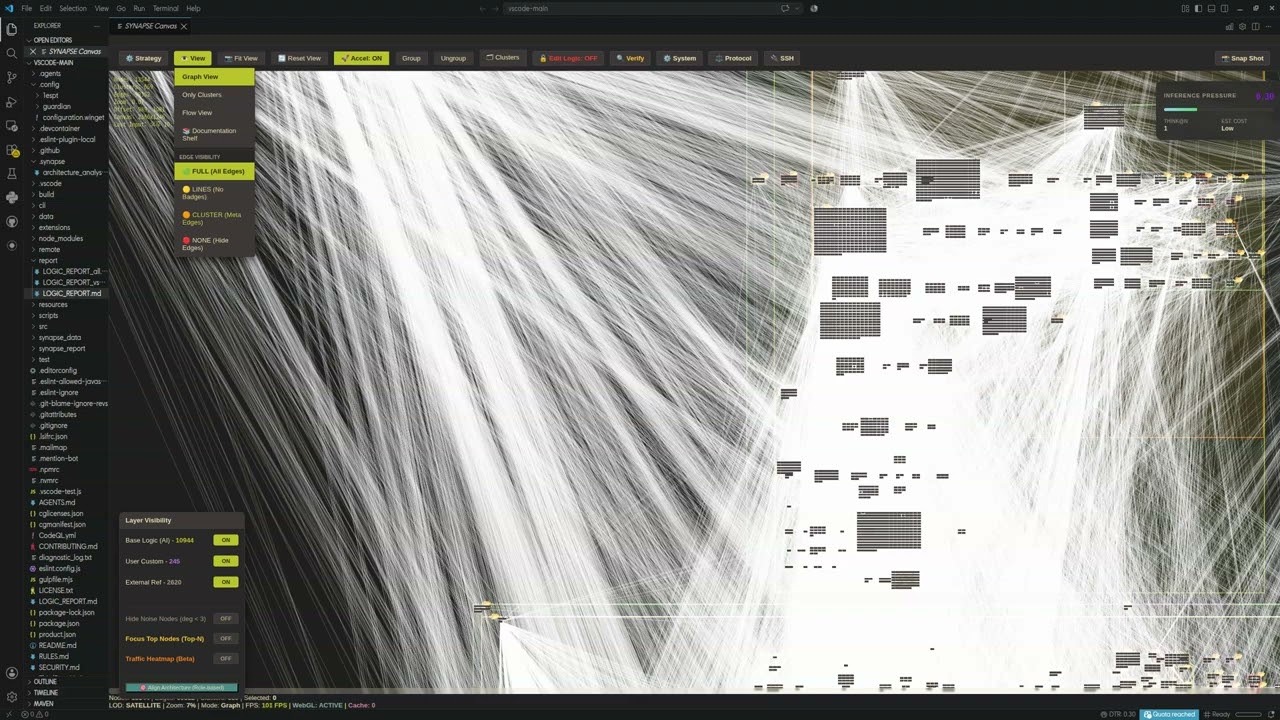
시냅스가 왜 필요한지 보여주는 일련의 시퀀스 들입니다. 참고로 VSCode 포크인 antigravity에서 찍었습니다. 버튼 하나로 시냅스로 들여다본 시냅스의 구조를 단순화 시켜 보여줍니다.

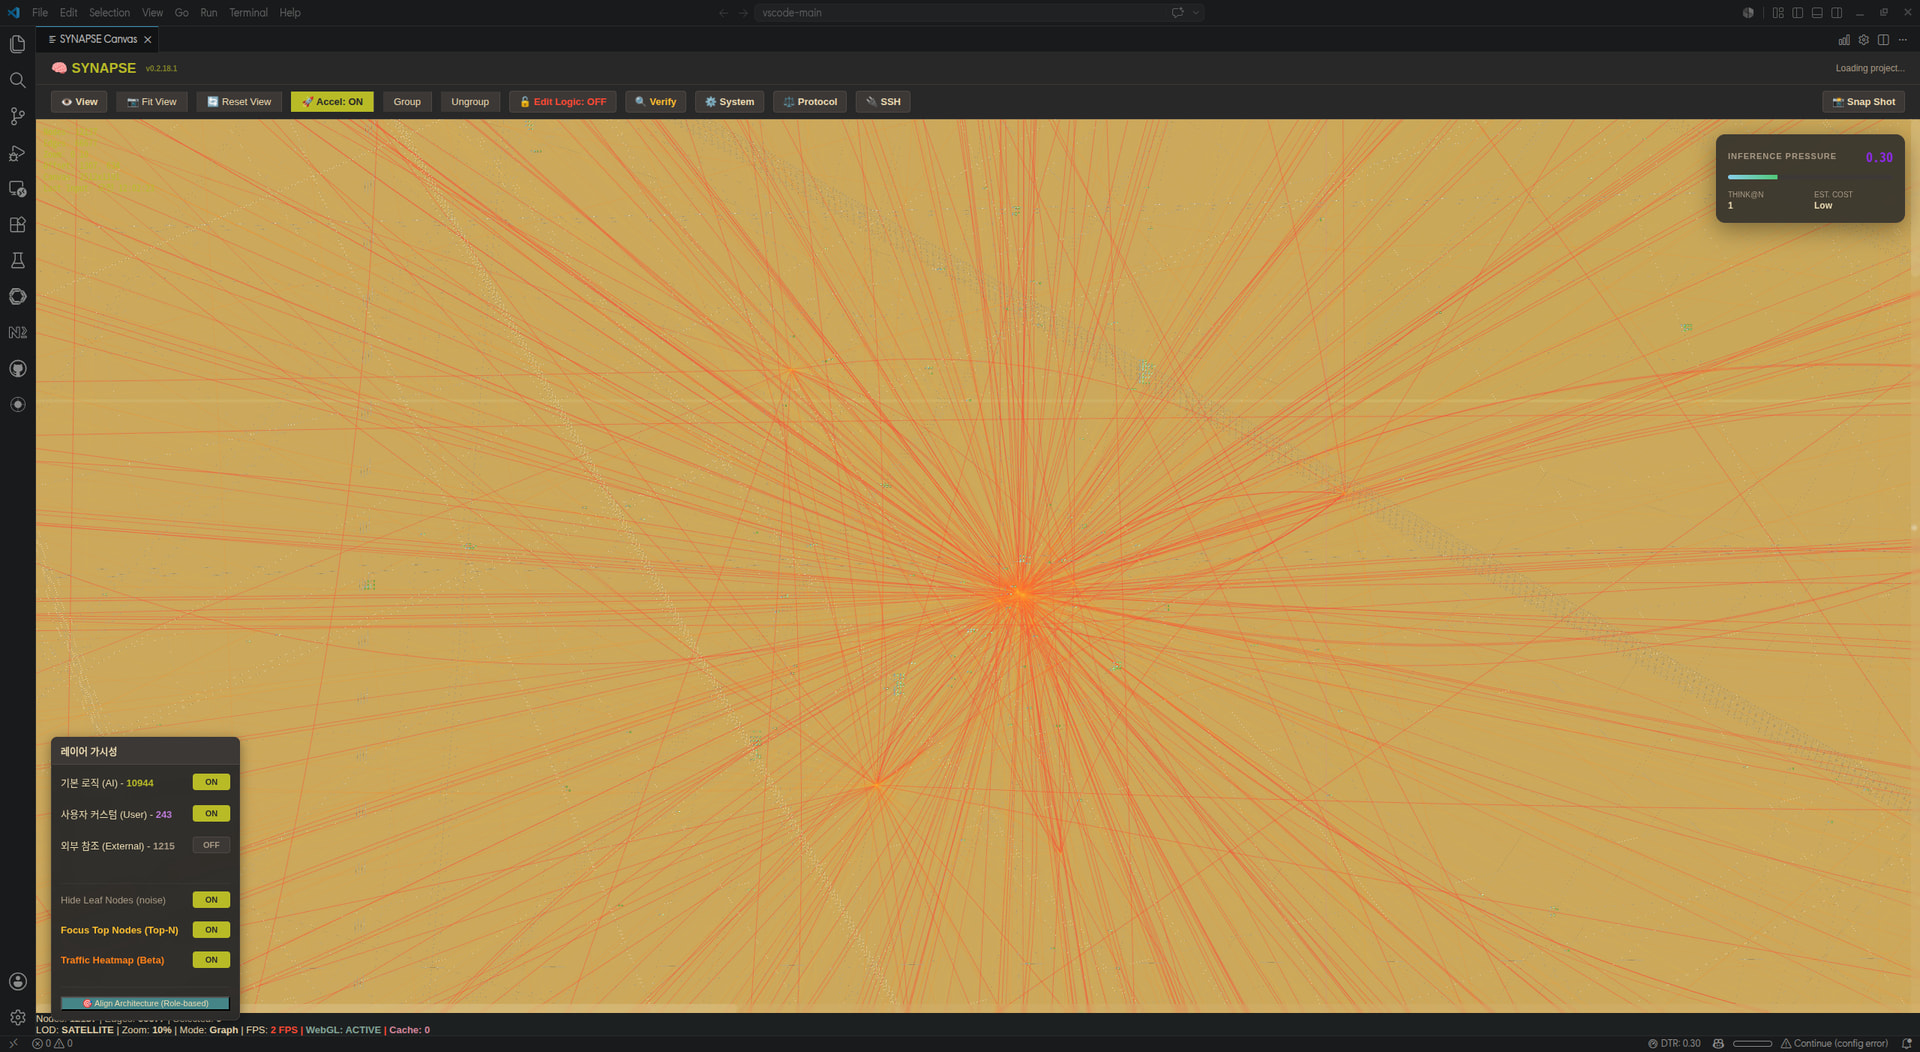
외부 의존성까지 모두 포함한 전체 프로젝트 구조와 연관 관계도입니다.

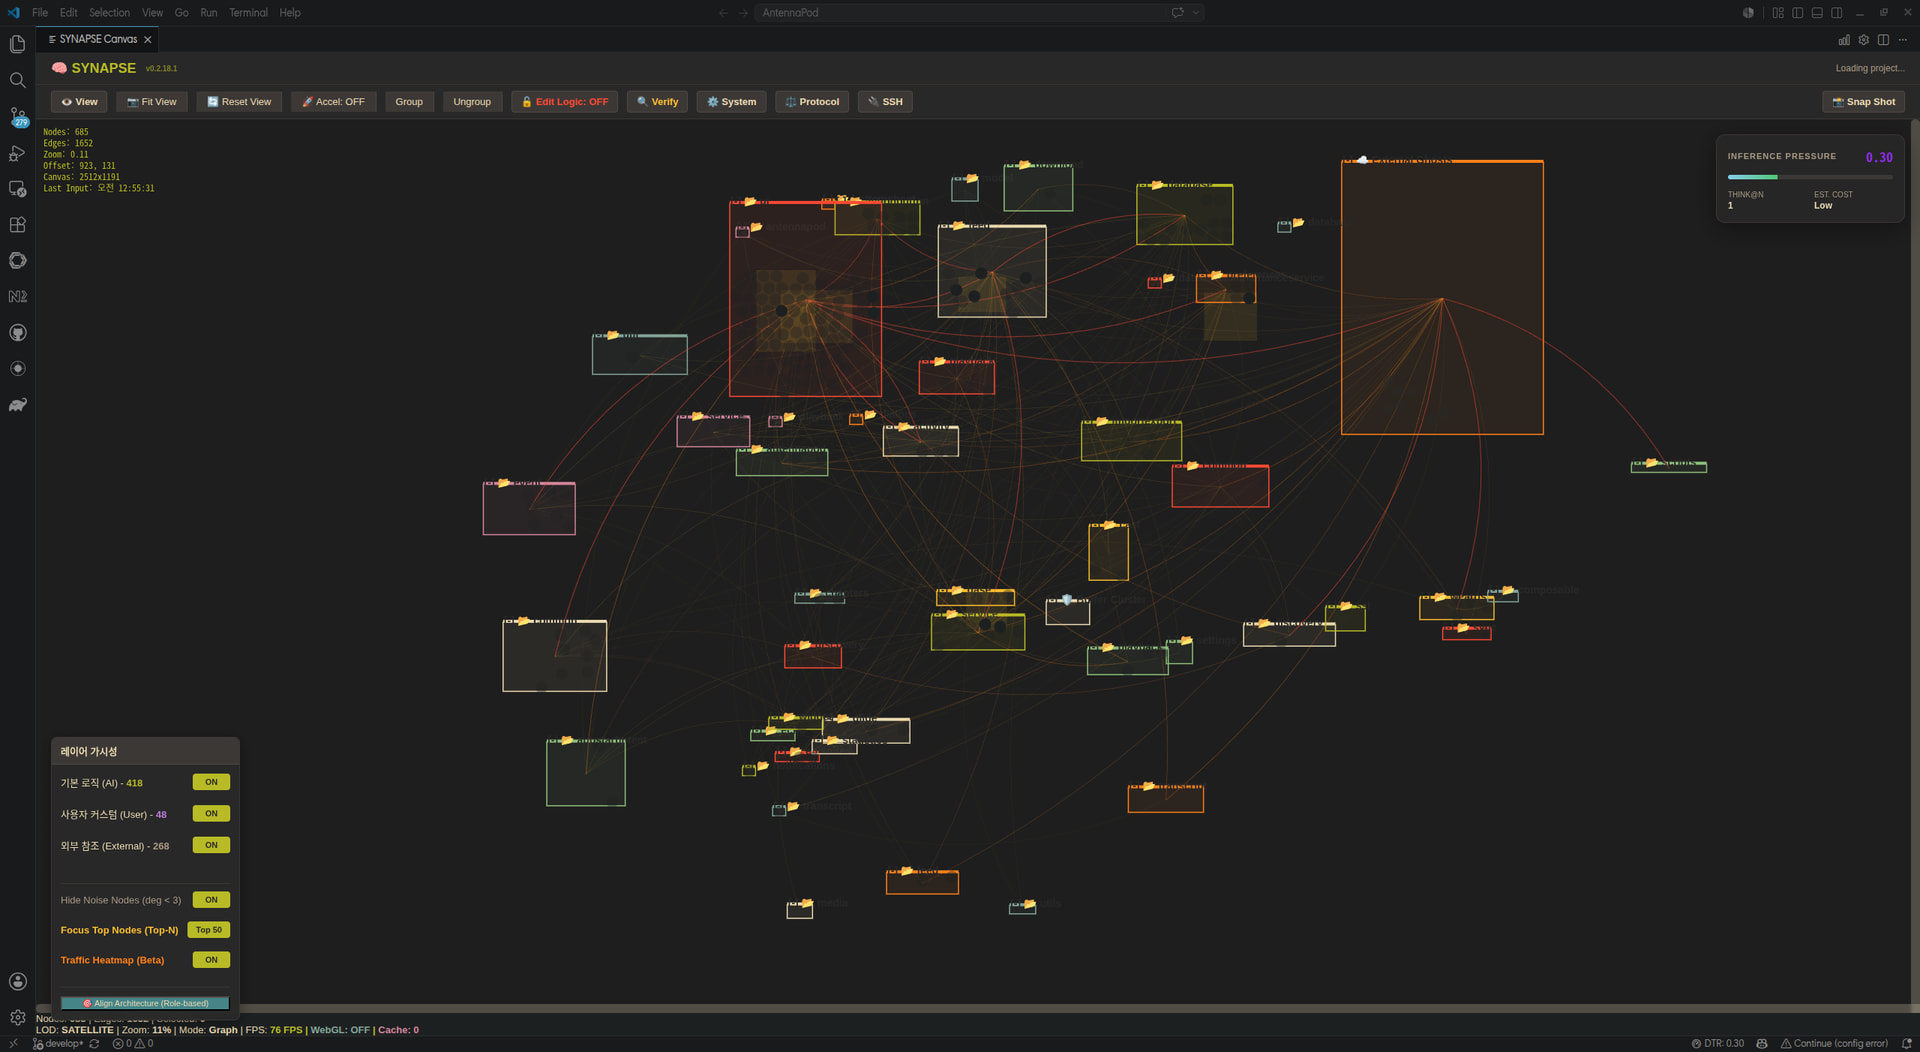
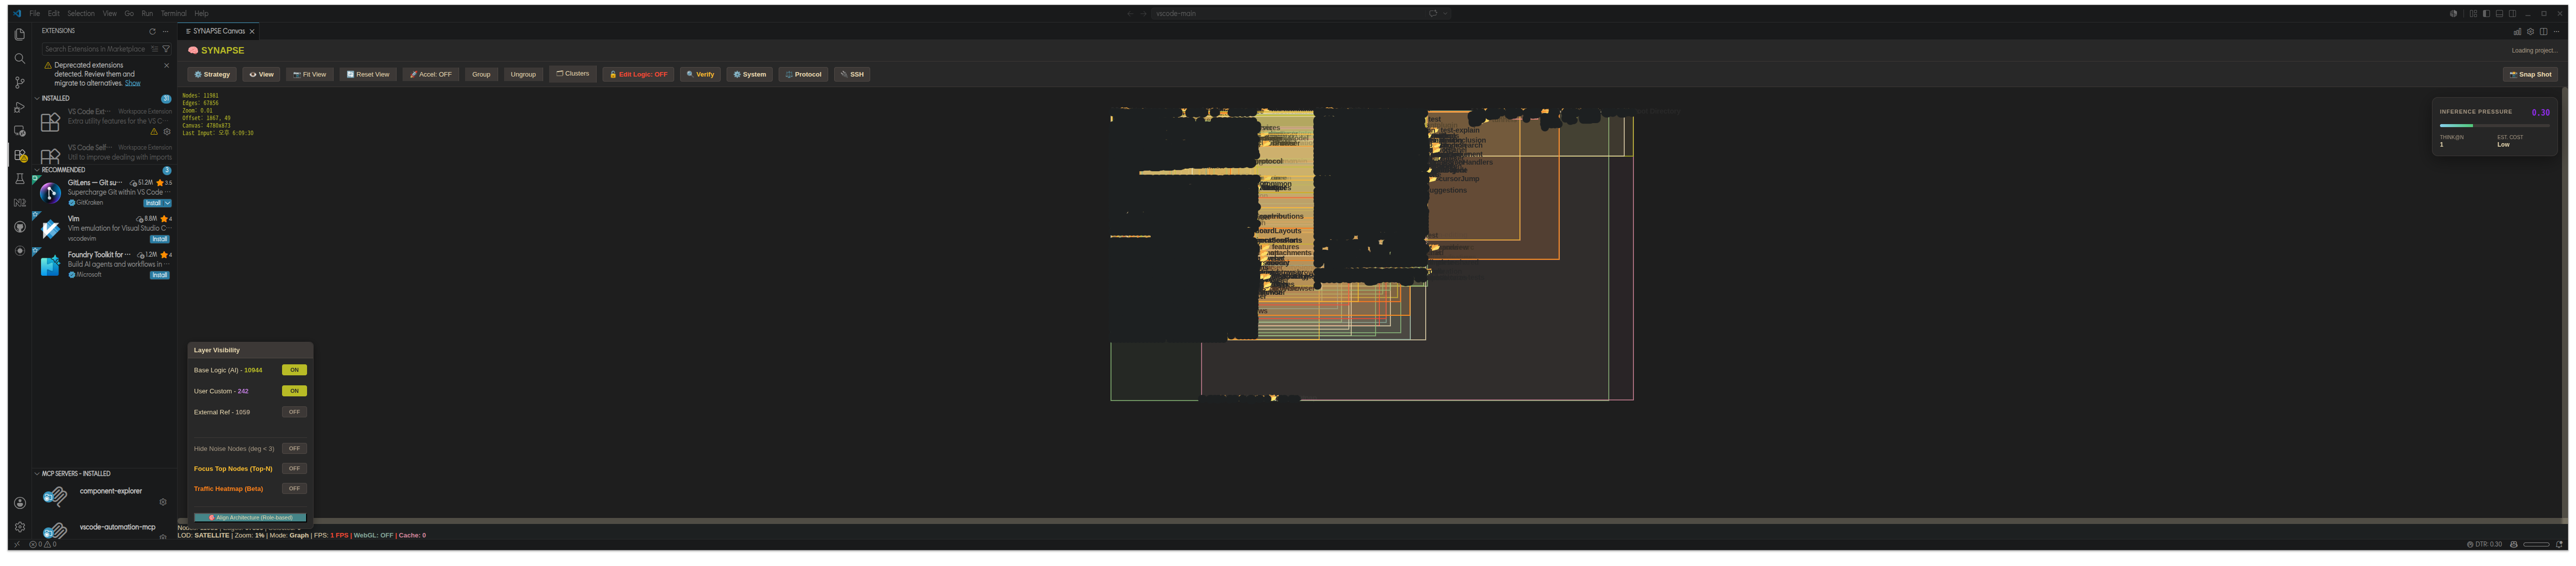
의존성을 모두 제거해서 노이즈를 시각적으로 차단합니다.

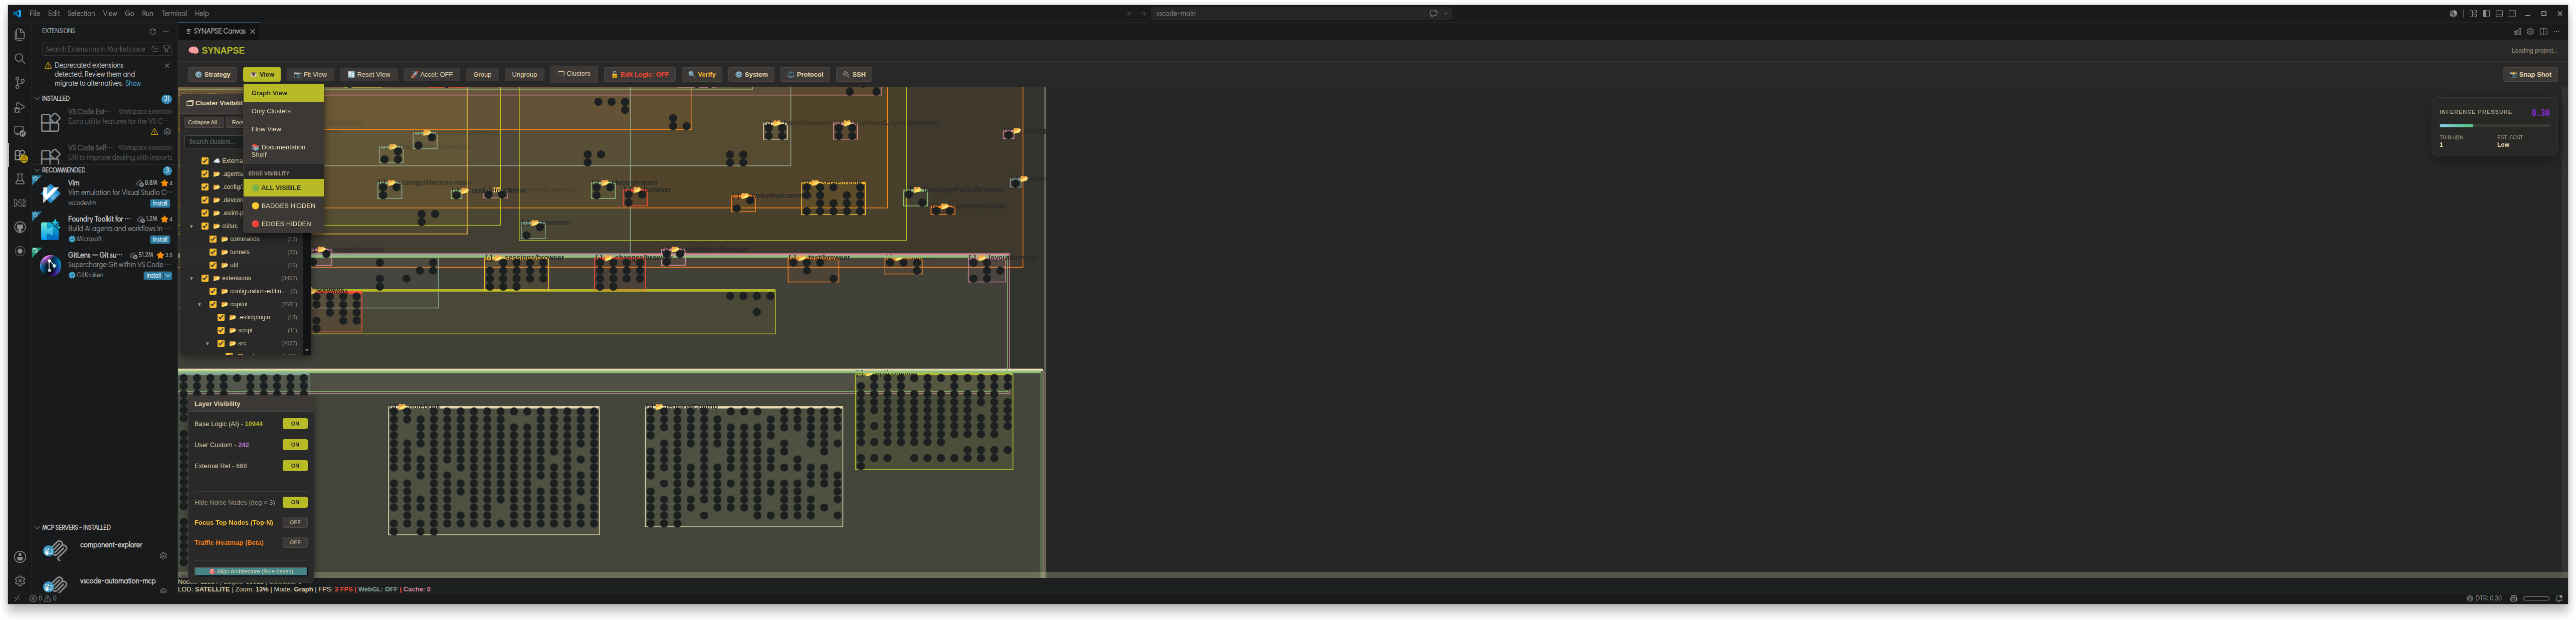
코어 노드로 포커스를 잡아줍니다.

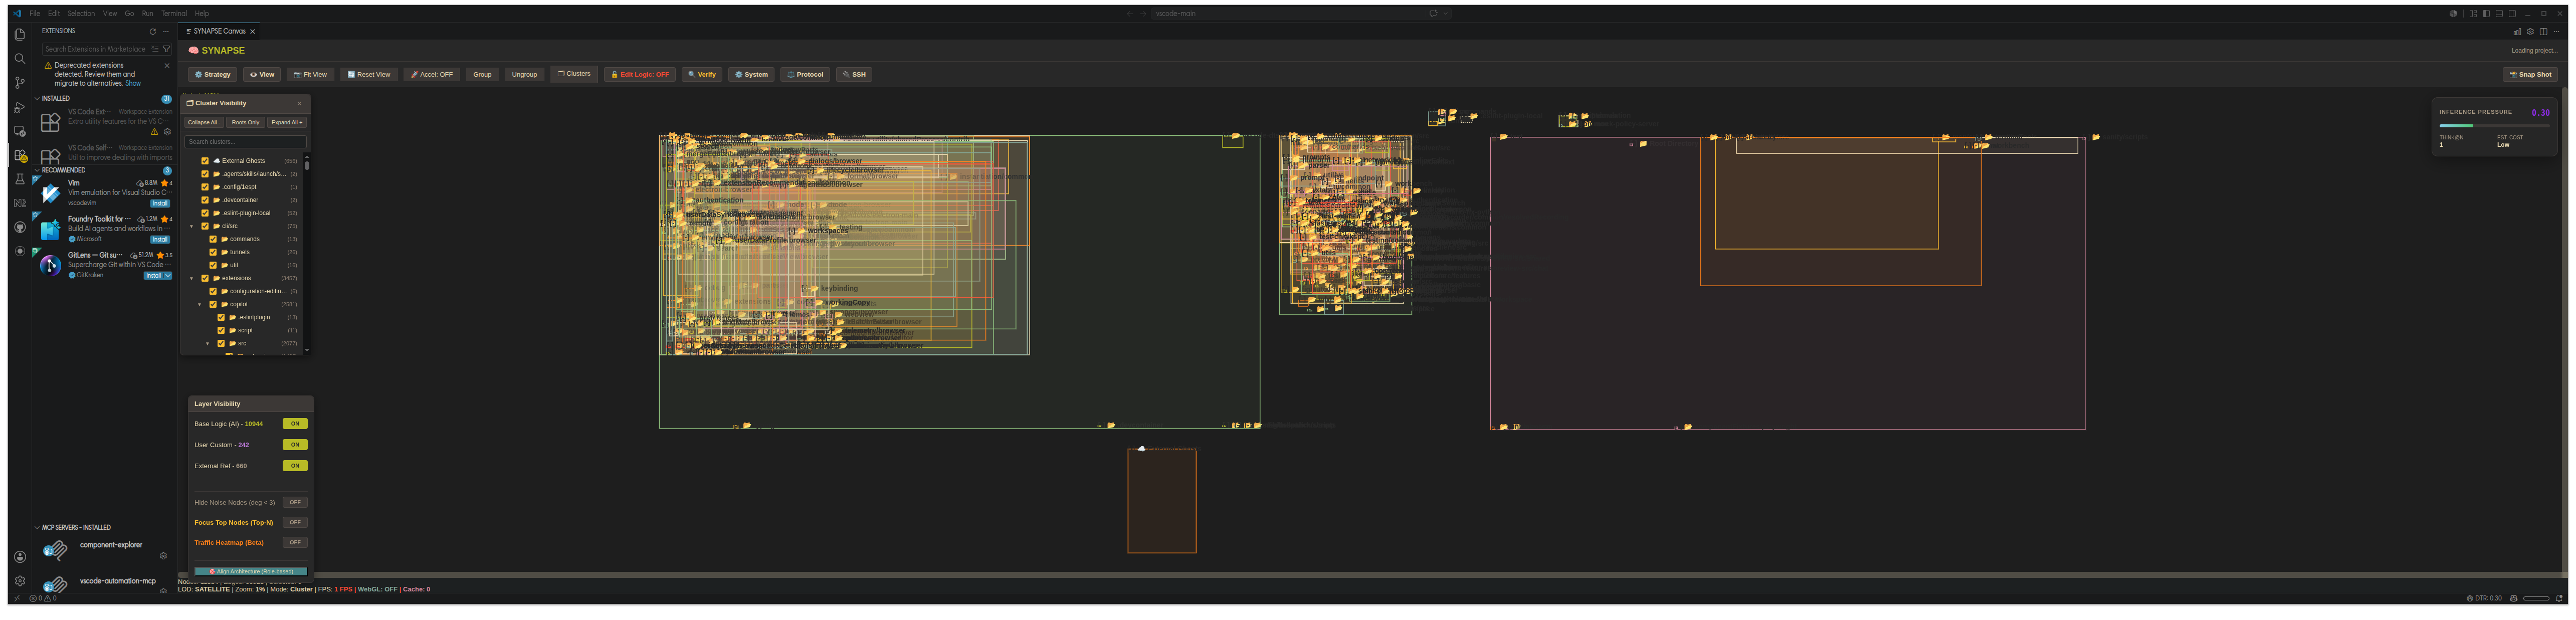
마지막으로 트래픽 히트맵을 켜서 어디가 가장 중요한지 보여줍니다.

프로젝트 인수 인계 받을 때 로직 파악하기 정말 편하실 겁니다.

최초 시냅스 만들때

1만 노드급 → “어찌저찌 동작”
2만 노드급 → “구조는 유지되지만 계산 폭발 시작”
5만~10만 엣지 → “렌더링보다 분석 파이프라인이 먼저 죽음”

정도였습니다. 방금전 모노레포 프로젝트의 대표격인 VSCode를 열어봤습니다.

노드: 12,977
엣지: 101,070
validate 대상: 66,005
project_state export: 46MB
Extension Host 점유율: 64~100%
3~5초 단위 Unresponsive

딱 예상했던 병목 위치에서 터졌네요

로그를 보니

Graph restored: 12977 nodes, 101070 edges

CanvasEngine initialized

loadProjectState triggered

validateEdgesBatch
Batch validating 66005 edges…

Extension Host unresponsive
100% of 5003ms

문제는 Node 수 → Edge 수 → validateEdgesBatch → Extension Host 동기 계산 하다가 VSCode가 프리즈 됩니다.

중요한 결론은

  1. VS Code Monorepo가 실제로 열렸습니다.

2,
12977 nodes
101070 edges

를 실제로 구성하고 캔버스에 올려서 줌 인 줌 아웃 그리고 트래픽 히트맵까지 켜 봤습니다.

오랜만에 들러서 봤는데 엄청나게 업데이트되었군요 ㄷㄷ

1개의 좋아요

잘 지내셨죠? 지금 코틀린까지 지원합니다.

모노레포에서 트래픽 히트맵으로 프로그램 구조의 중심점들을 그대로 확인 가능합니다.

서버 / 클라이언트 기능있으니 이제 서버에 클라이언트가 접속하면 바로 서버가 클라이언트 파일 수정하고 그대로 클라이언트의 파일들, 폴더들 카피해옵니다. 물론 접속한 클라이언트의 노드들간의 연결도 확인 가능합니다. 경로명 체크해서 서버에 있는 파일들과 클라이언트에 있는 파일들을 그대로 엣지로 연결할 수 있습니다.

이제 언어 리졸버 분리하는작업 중이에요.
그거 끝나면 바로 VSCode 원본 소스를 익스텐션 호스트가 뻗지 않고 열게하는 작업 시작할거에요.

VSCODE 올렸습니다.
거대 모노레포를 그래프뷰로 보일때의 문제점도 확실히 드러납니다
캔버스가 너무 작습니다. 내가 생각한 것보다 몇배는 더 필요해 보입니다.
전에 레딧에 스크린 샷 올린 글에서 모노레포 올리면 터지지 않나? 라는 질문에 답변으로 너 아주 와이드한 모니터가 필요할 거라 고 했습니다만.. 그게 반농담조였습니다. 하지만 지금 띄워보니 그게 맞는 말이네요.
노드 11924
엣지 100281개를 출력하는데는 성공했고 줌인 줌 아웃도 됩니다. 하지만 한 눈에들어오게 만들기에는 듀얼 모니터를 가로로 늘이는 것만으로는 부족하네요.
일단 카메라 좀 어떻게 손 좀 보고 다시 올려봐야 겠습니다.

일단 제대로 띄운 거 같습니다.

이제 카메라 수정해야 합니다.
일이 내 생각보다 더 커진 거 같네요.
노드 : 11924개
엣지 67724개 입니다.
문제는 카메라 범위입니다.

VSCode-main 소스의 시각화입니다.

이제 내부를 좀 확인 가능한 수준으로 바꿔놨습니다.

아직도 뭔가 문제가 있어서 익스텐션 호스트가 죽어버리지만 말이죠.ㅠㅠ


VSCODE의 전체 모습입니다. 아마 마소 개발자들도 못 보았을 거 같습니다.


용량이 너무 커서 제대로 안 나오네요.

일단 대형 모노 레퐁에서 모든 구조를 볼 수 있다는 증명한거 같습니다.

노드(파일) : 11584개

엣지 : 66928개

입니다. 클러스터(폴더)들의 전체 개수는 기억이 안나네요.

트래픽 히트맵 적용한 VSCODE-main의 아키텍트 맵입니다.

아마 20000여개 파일의 모노레포도 시냅스에서 필터링거쳐 전체 규모 파악이 가능할 겁니다.

길었습니다. 머리좀 식혀야 할 거 같아요.

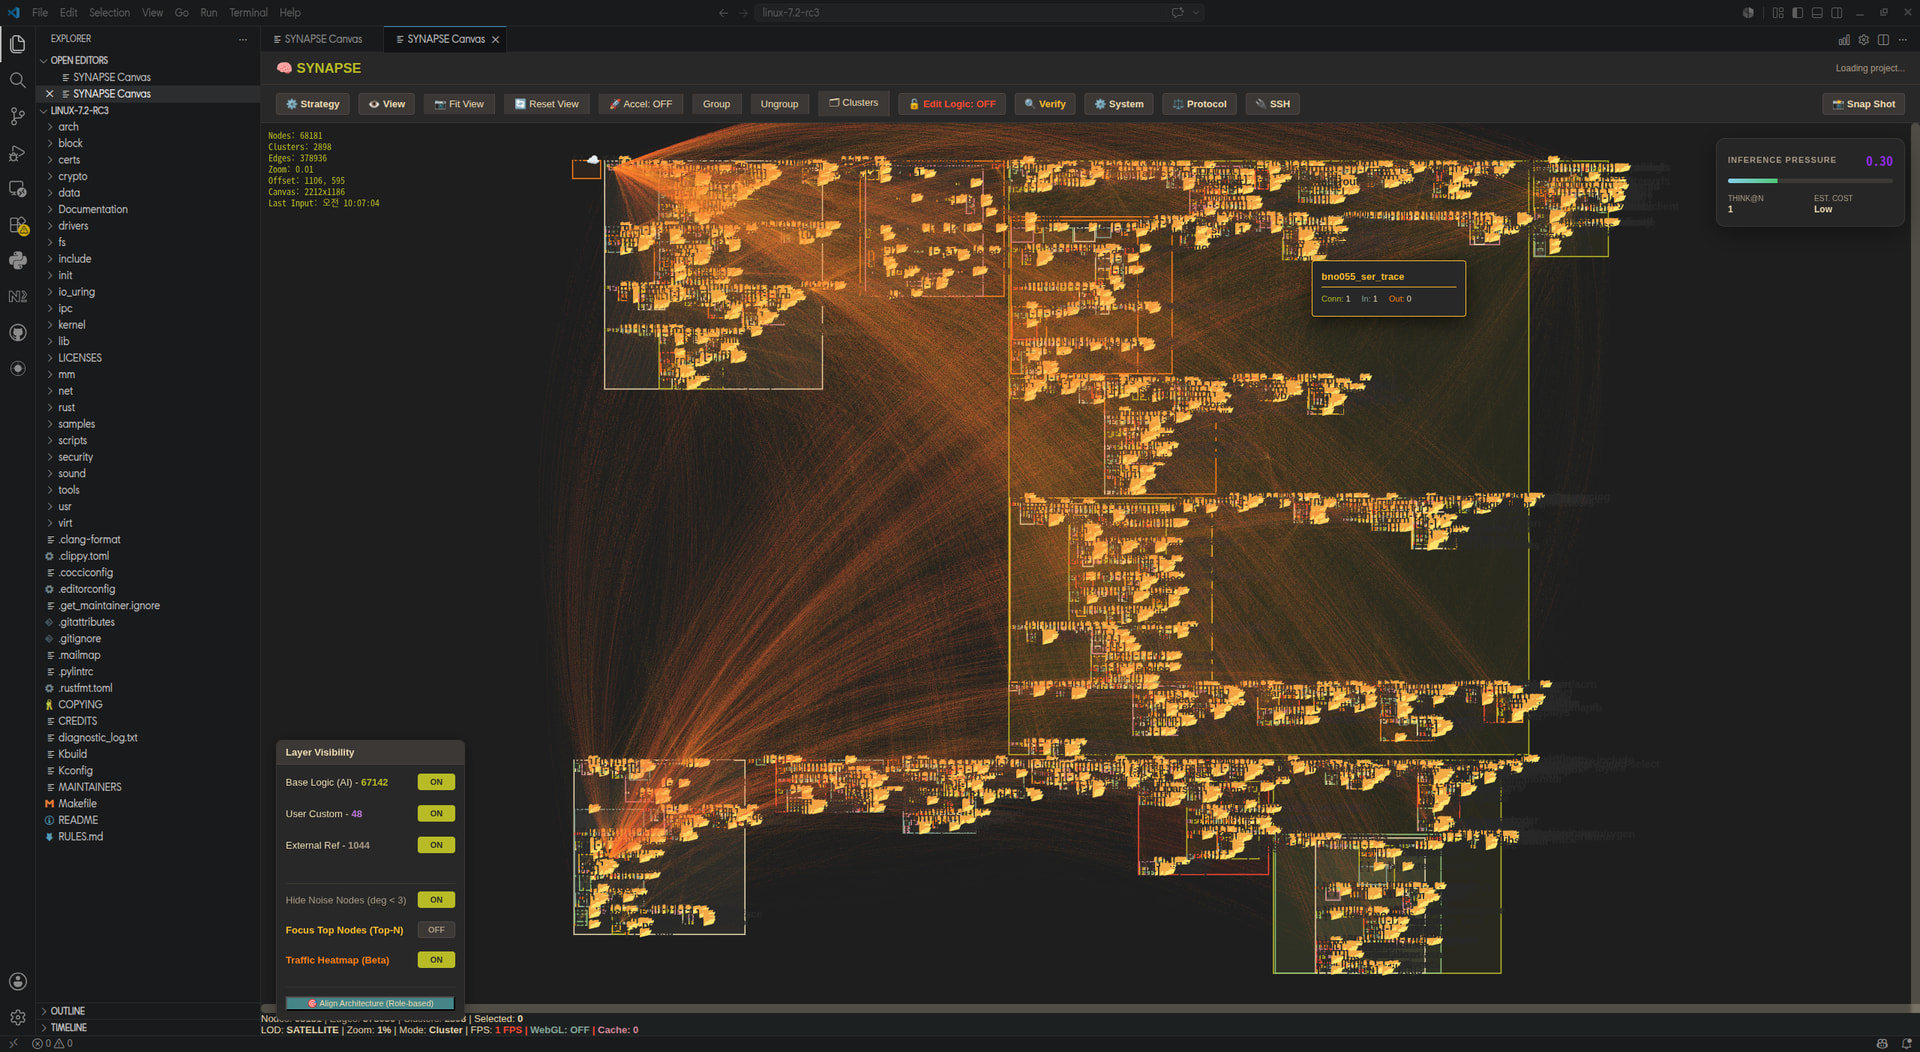
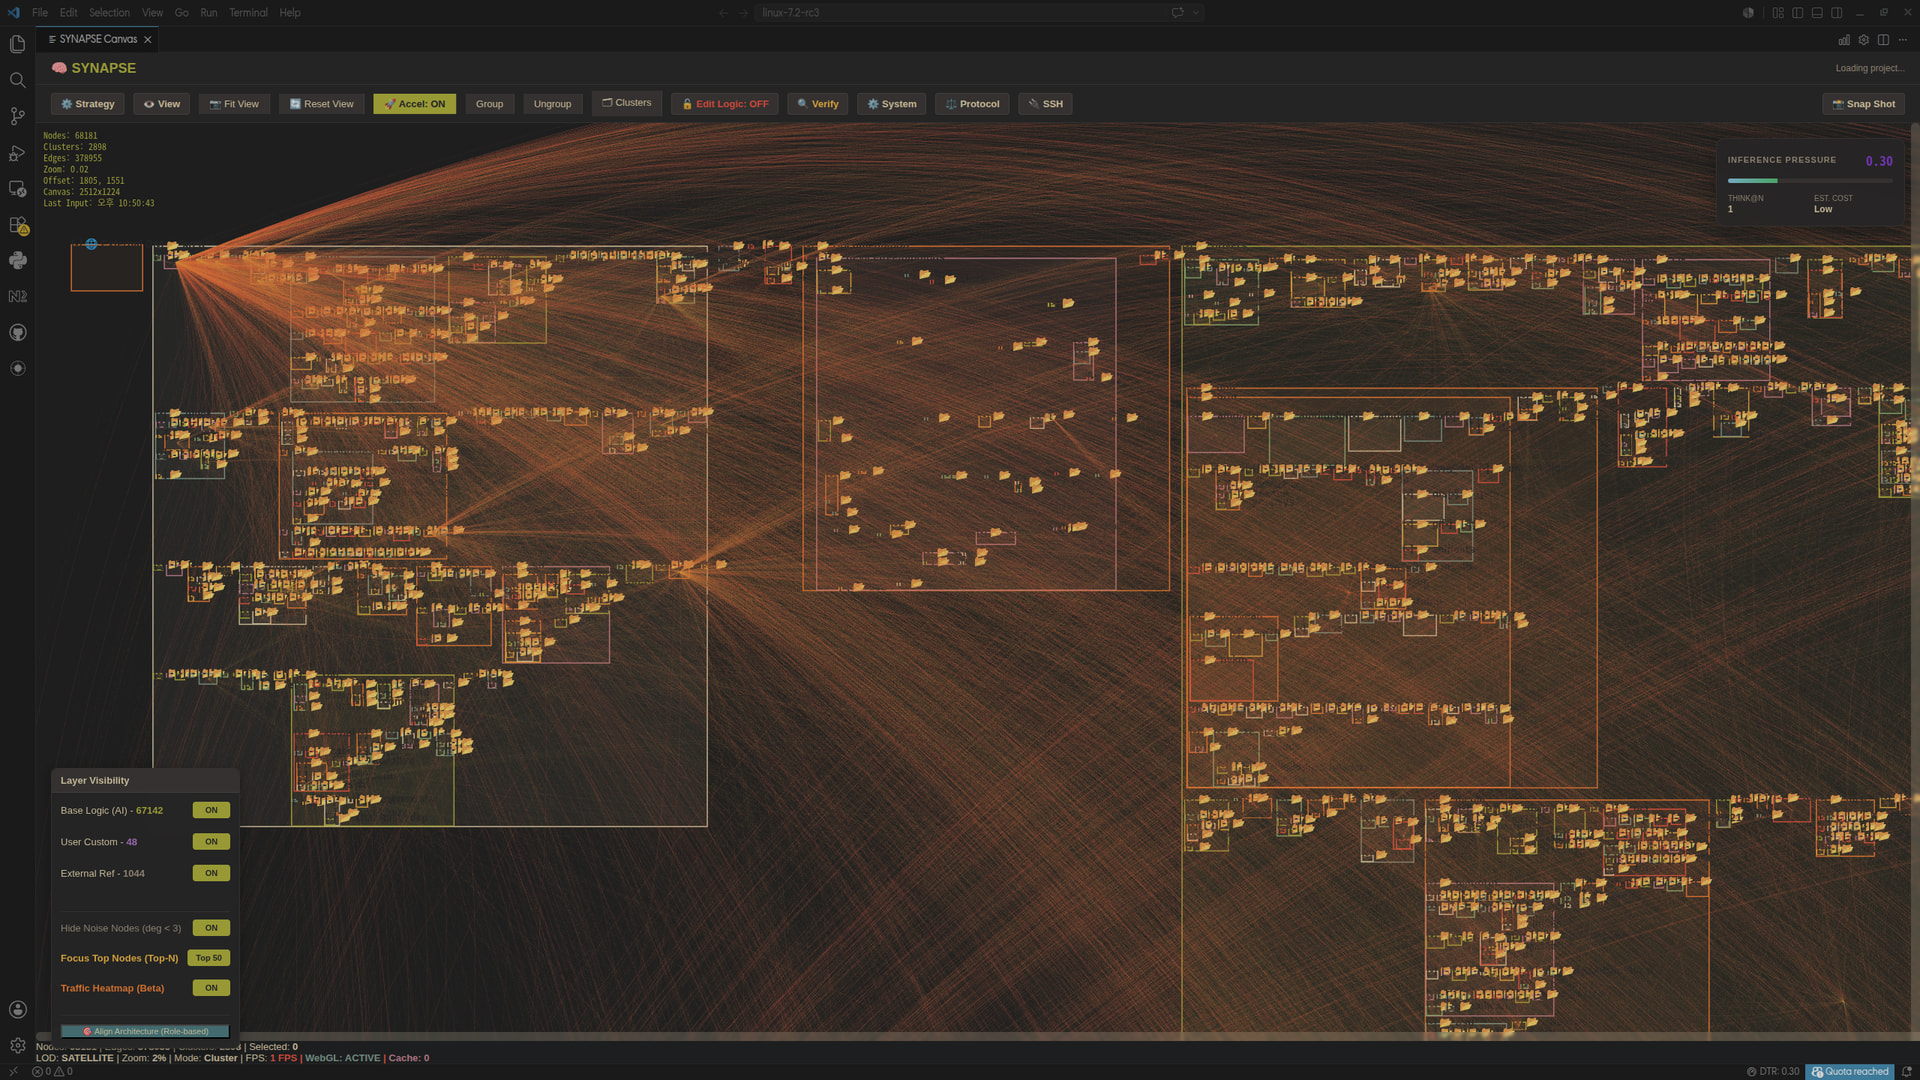
리눅스 커널 전체 의존성 그래프 맵입니다. 결국 띄웠습니다.

상당수의 드라이버 폴더들이 용량 문제로 크레이터에서 쳐내긴 했습니다만 띄웠어요.

상당히 빠른 속도로 Linux kernel 전체를 로딩하고 시각화 할 수 있게 되었습니다.
문제는 프레임입니다만 저 상태에서 화면을 스크롤 시키면서 탐색이 가능할 정도로 최적화는 되었습니다.

이제 전에 붙연던 가상 디버거의 분석 내용을 세분화하고 실제 온보딩에서 시각자료 만으로는 알수없던 자세한 리포트형태로 작업하고있습니다

단순히 이미지만보고 아 여기가 위험하겠다는대략적으로 알수있고 진입점도 알 수 있습니다만 실제 정확한 데이터가 없다면 들어가기 힘들거 같습니다

조만간 여기가 완료되먀 트래픽 히트맵도 좀더 손볼 예정입니다

전체 프로젝트를 분석할 수 있습니다.

특정 클러스터들을 선택해서 분석도 가능합니다.

정규식 기반으로 분석해서 이를 다시 AST로 재검증하는 엔진을 만들고 있습니다.

테스트 대상은 리눅스 커널입니다.

지금 분석 레포트 작업중입니다

목표는 왜 이게 존재하는가?

이걸 끊으면 어디까지 터지는가?

를 보여주는 구성입니다

현재는 전체 프로젝트 분석과 원하는 부분만 선택적으로 골라 분석하기 작업이 끝났습니다

생각보다 시간 많이 잡아먹고있습니다

작업은 70%진행되어있고 조만간 마무리될듯합니다

작업 마치는데로 vscode마켓에 올려볼 생각입니다

**지금 만들고 있는 인텐트 엔진의 (AST가 붙기 이전의 보고서 내용입니다. )

:shield: [VISUAL IMPACT] LOGIC_REPORT.md - Actionable Architecture Report**

(생성 일시, 분석 대상 노드/엣지 수, 총 발견 항목 등 요약 지표)

:rocket: Executive Summary (권장 조사 순서)

  1. :fire: Critical Intervention: 가장 큰 구조적 결함(SCC)을 타격하는 치명적 엣지 절단 제안
  2. :high_voltage: Quick Win: 적은 비용으로 큰 효과(ROI)를 거둘 수 있는 가성비 제안
  3. :rocket: Highest ROI Intervention: 전체 시뮬레이션 중 종합 ROI가 가장 높은 타겟
  4. Largest SCC: 가장 거대한 순환 참조 군집 크기
  5. Strongest Cluster Bridge: 서브시스템 간 가장 강력한 결합을 가진 브릿지
  6. Highest Risk Hub: 의존성이 가장 심하게 몰려 있는 런타임 허브 (Hub Stability 반영)

:crossed_swords: Top 20 Interventions (가상 절단 시뮬레이션 결과)

  • #1 ~ #20 Target (각 타겟별 절단 사유, 절단할 엣지, 절대 SCC 감소량, AIG, 구조적 비용, Confidence, ROI, 판단 결과(Decision) 및 AST Microscope 추천 여부 등 포함)
  1. Largest SCC (Raw Runtime)
  2. Highest Complexity Hotspot (v0.3.34.8 추가 예정)
  3. Recommended Investigation Order (최우선순위 조사 권장 목록)

:classical_building: 거시적 아키텍처 (Macro Architecture - Graph)

:bar_chart: Runtime Graph Audit

(전체 런타임 노드 및 필터링 단계별 SCC 사이즈 통계, Hub Stability 랭킹)

:bullseye: Hub Stability Index (Top 10)

:link: Cluster Coupling Breakdown (상위 10개 브릿지)

(클러스터 간 결합 강도(Strength), 엣지 개수(Density), 방향성 및 엣지 타입 분포)

:skull: Architecture Violations & Fractures

(치명적 설계 위반 및 흐름 단절 결함 - 조건부 렌더링)

:fire: Top 10 Super Hubs (Bottlenecks)

(코드베이스 내 병목 지점 상위 10개 모듈)

:rocket: High Blast Radius Modules (Fan-out)

(수정 시 폭발 반경(영향도)이 가장 큰 모듈 상위 10개)

:bridge_at_night: Top Intervention Targets (Structural Demolition Map)

(또는 순환 참조 폴백 모드 시 🔄 Top Circular Dependency Clusters (Legacy)) (가상 절단 타겟과 절단 시 쪼개지는 파편(Fragments) 시뮬레이션 결과 상세)

:building_construction: Relevant Structural Defects (Isolated/DeadEnd)

(시스템 영향도가 높은 고립되거나 흐름이 끊긴 구조적 결함 모듈 목록)

이제 여기에 몇가지 질문을 더 붙여서 최종 보고서를 HTML로 작성하는 작업 중입니다.
벌써부터 머리가 아픕니다.
어디를 수정해야 하는가?

  1. 무엇이 실제 결합을 만들고 있는가?
  2. 어떤 변경이 가장 큰 구조적 효과를 만드는가?
  3. 어떤 모듈이 시스템 전체를 지배하는가?
  4. 어떤 순환 의존성이 진짜이며 어떤 것은 노이즈인가?
  5. 어떤 구조가 미래 장애의 진원지가 될 가능성이 높은가?
  6. 왜 그렇게 판단했는가?
  7. 그 증거를 신뢰할 수 있는가?

보고서가 보여줄 내용입니다. 혹시 더 필요하다고 여기는 부분이 있으신가요?

Doom original
Synapse 자체
AnntenaPod
VSCODE
Linux Kernel 72 rc3
로 검증했습니다.

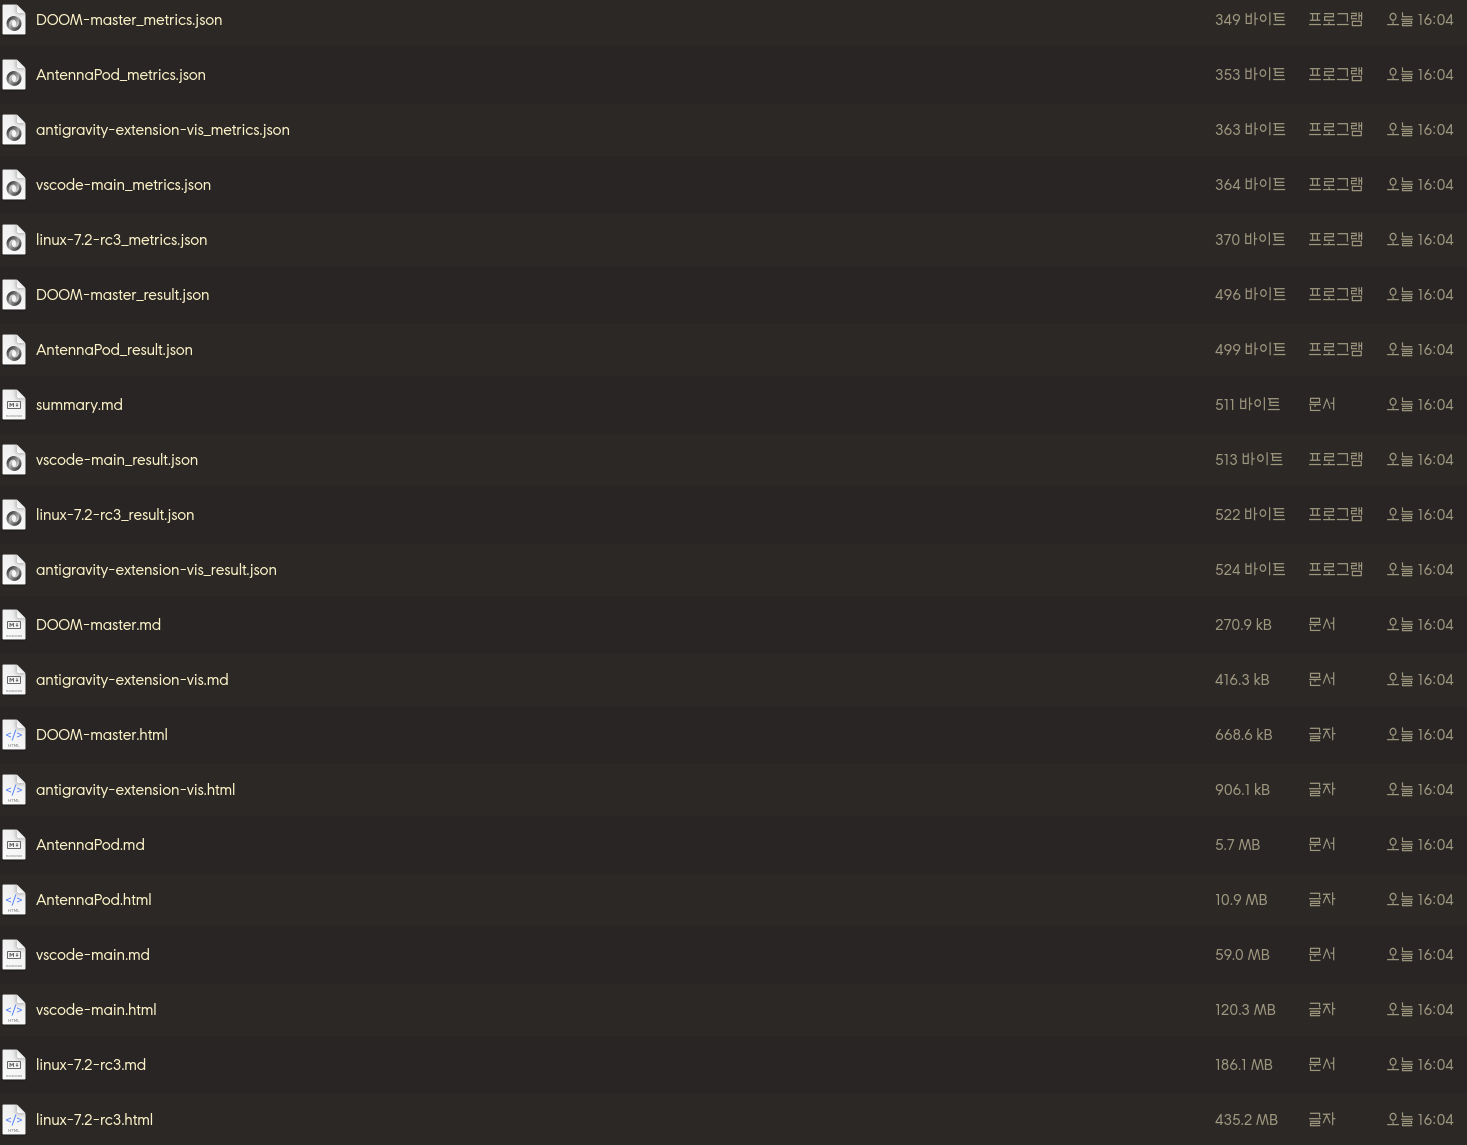
Architecture Intelligence Engine (v0.3.34.11) - Batch Summary

Project Status Reason Evidence Edge Avg Conf Time Files
AntennaPod PASS - 8392 8392 0.30 0s 640
DOOM-master PASS - 637 637 0.30 0s 132
antigravity-extension-vis PASS - 786 786 0.30 0s 350
linux-7.2-rc3 PASS - 403074 403074 0.30 11s 65948
vscode-main PASS - 99234 99234 0.30 2s 11386

이중 일부 파일들의 용량이 너무 과하게 많습니다.

이건 누구도 안 읽을 메모리 덤프 입니다. 문서 정리 작업 필요하겠네요. 다이어트 들어갑니다.

SYNAPSE의 ****아키텍처 스캔 리포트(ASR)****는 프로젝트의 아키텍처 건강도를 팩트와 데이터 기반으로 촬영하는 "MRI 스캔"입니다. 우리는 객관적인 측정(Scan)과 주관적인 해석(Diagnosis)을 엄격하게 구분하여, 의사결정자에게 AI의 환각(Hallucination)이 섞이지 않은 명확한 아키텍처 증거를 제공합니다.

### 핵심 철학: 진단(Diagnosis)보다 스캔(Scan)

기존 도구들은 깊이 있는 "AI 진단"을 시도하지만, 파서의 한계나 환각으로 인해 실패하는 경우가 많습니다. ASR 3.0은 과도한 추론을 배제하고 ****데이터 신뢰도(Data Reliability)와 감사 가능성(Auditability)****에 집중합니다.

- **매직 넘버 금지**: 영향도(Impact) 점수는 잘려나간 목록이 아닌 전체 의존성(Intent Edge) 스코프를 기반으로 계산됩니다.

- **추적 가능한 증거**: 모든 유령 의존성(Ghost Dependency)과 경계 침범(Boundary Crossing)은 실제 심볼과 함께 추적됩니다.

- **GUI 우선 워크플로우**: 복잡한 터미널 실행은 폐기되었습니다. 리포트는 VSCode 캔버스 내에서 매끄럽게 생성됩니다.

### 6단계 MRI 구조

| 섹션 | 초점 | 목적 |

|------|------|------|

| **0. Analysis Subject** | 스캔 범위 | 분석된 전체 파일, 내부 엣지, 경계 엣지의 수를 표시합니다. |

| **1. Executive Summary** | 핵심 판정 | 엔트로피와 경계 비율(Boundary Ratio)을 기반으로 즉각적인 PASS/UNSTABLE 판정을 내립니다. |

| **2. Impact Files** | 수술 대상 | 절대적인 전체 외부 엣지 결합도를 기준으로 최상위 "God Class"를 식별합니다. |

| **3. Evidence Layer** | 부채 증명 | 유령 의존성과 경계 위반에 대한 감사 가능한 증거 목록입니다. |

| **4. Expected After Surgery** | 예상 상태 | 최상위 수술 대상을 리팩토링할 경우 예상되는 팩트 기반의 엔트로피 및 경계 변화량입니다. |

| **5. Raw Metrics** | 엔진 출력 | 세부적인 AEL(Architecture Ecology Laboratory) 지표 및 출처 분류(Breakdowns)입니다. |

### 실행 방법 (GUI First)

복잡한 터미널 CLI 스크립트는 잊으십시오.

1. VSCode에서 SYNAPSE 캔버스를 엽니다.

2. UI에서 **가상 디버그(Virtual Debug)** 버튼을 클릭합니다.

3. ASR이 워크스페이스 내에 HTML, Markdown, JSON 형태의 전체 스캔 결과를 즉시 생성합니다.

### 생성되는 증거 아티팩트

```text

synapse_report/surgery/

├── ASR_EV-LIVE.md [Main: 6섹션 마크다운 리포트]

├── ASR_EV-LIVE.html [Main: 웹 열람용 HTML 리포트]

└── ASR_EV-LIVE.json [Source of Truth: 전체 그래프 및 메타데이터 덤프]

```

아키텍처 수술에 앞서 팩트 기반의 증거를 제시함으로써, ASR은 모호한 기술 부채를 실행 가능하고 측정 가능한 목표로 변환합니다.
아직 보고서 내용이 만족스럽진 못합니다

버그도 있습니다. 정확도도 아직 문제입니다.

대신 속도는 빠릅니다

또 해결해야할 과제도 큰게 남아있습니다

특정 영역 간 비교입니다

지금 특정 클러스터 (폴더) (들) 선택해서 분석하는 기능도 같이 테스트중입니다